Overview
Processing Pipeline
Raw CSV
6ch EMG @1kHz
6-axis IMU @143Hz
BLE GATT 采集
滤波
带通 20-450Hz
50Hz 工频陷波
全波整流
特征提取
200ms 窗口
50ms 步进
RMS/MAV/WL/ZC/SSC
力代理
MVC 归一化
抓取事件检测
0-1 力估计
L6 集成
tactile[0:30] EMG
gripper_force[0:1]
LeRobot v3.0
Tactile Feature Layout (48d per hand)
Per-Recording Quality
| 录制 ID | 手 | 时长 | 样本数 | 采样率 | 抓取数 | 抓取率 | MVC | 质量 |
|---|---|---|---|---|---|---|---|---|
| 153959 | L | 149s | 135,758 | 912 Hz | 55 | 88% | 1,448 | PASS DUAL |
| 153959 | R | 149s | 144,242 | 967 Hz | 59 | 62% | 1,584 | PASS DUAL |
| 162635 | L | 137s | 137,256 | 1001 Hz | 65 | 32% | 3,634 | PASS DUAL |
| 162635 | R | 137s | 132,272 | 965 Hz | 98 | 53% | 2,505 | PASS DUAL |
| 163426 | L | 115s | 115,206 | 1002 Hz | 46 | 53% | 1,719 | PASS DUAL |
| 163426 | R | 115s | 110,152 | 957 Hz | 57 | 24% | 3,988 | PASS DUAL |
| 173144 | L | 148s | 147,966 | 1003 Hz | 58 | 48% | 2,056 | PASS DUAL |
| 173144 | R | 148s | 147,784 | 1002 Hz | 51 | 22% | 12,966 | PASS DUAL |
| 173703 | L | 136s | 136,206 | 1001 Hz | 53 | 46% | 2,373 | PASS DUAL |
| 173703 | R | 136s | 134,680 | 990 Hz | 108 | 56% | 5,786 | PASS DUAL |
| 174034 | L | 145s | 144,872 | 1002 Hz | 61 | 48% | 2,103 | PASS DUAL |
| 174034 | R | 145s | 146,902 | 1016 Hz | 102 | 54% | 9,321 | PASS DUAL |
| 174442 | L | 133s | 133,028 | 1002 Hz | 62 | 31% | 4,395 | PASS DUAL |
| 174442 | R | 133s | 133,210 | 1003 Hz | 66 | 71% | 12,414 | PASS DUAL |
| 174837 | L | 150s | 150,514 | 1002 Hz | 62 | 34% | 2,882 | PASS DUAL |
| 174837 | R | 150s | 150,626 | 1003 Hz | 89 | 63% | 10,270 | PASS DUAL |
| 175635 | L | 351s | 351,834 | 1001 Hz | 259 | 57% | 6,005 | PASS DUAL |
| 175635 | R | 351s | 352,072 | 1002 Hz | 215 | 70% | 11,373 | PASS DUAL |
| 180753 | L | 382s | 382,872 | 1001 Hz | 312 | 47% | 4,725 | PASS DUAL |
| 180753 | R | 382s | 383,264 | 1002 Hz | 317 | 53% | 10,827 | PASS DUAL |
| 184350 | L | 393s | 393,946 | 1001 Hz | 274 | 34% | 4,202 | PASS DUAL |
| 184350 | R | 393s | 395,794 | 1006 Hz | 385 | 57% | 4,173 | PASS DUAL |
Recording Scene — Orbbec EGO + NB3 Dual Wristband
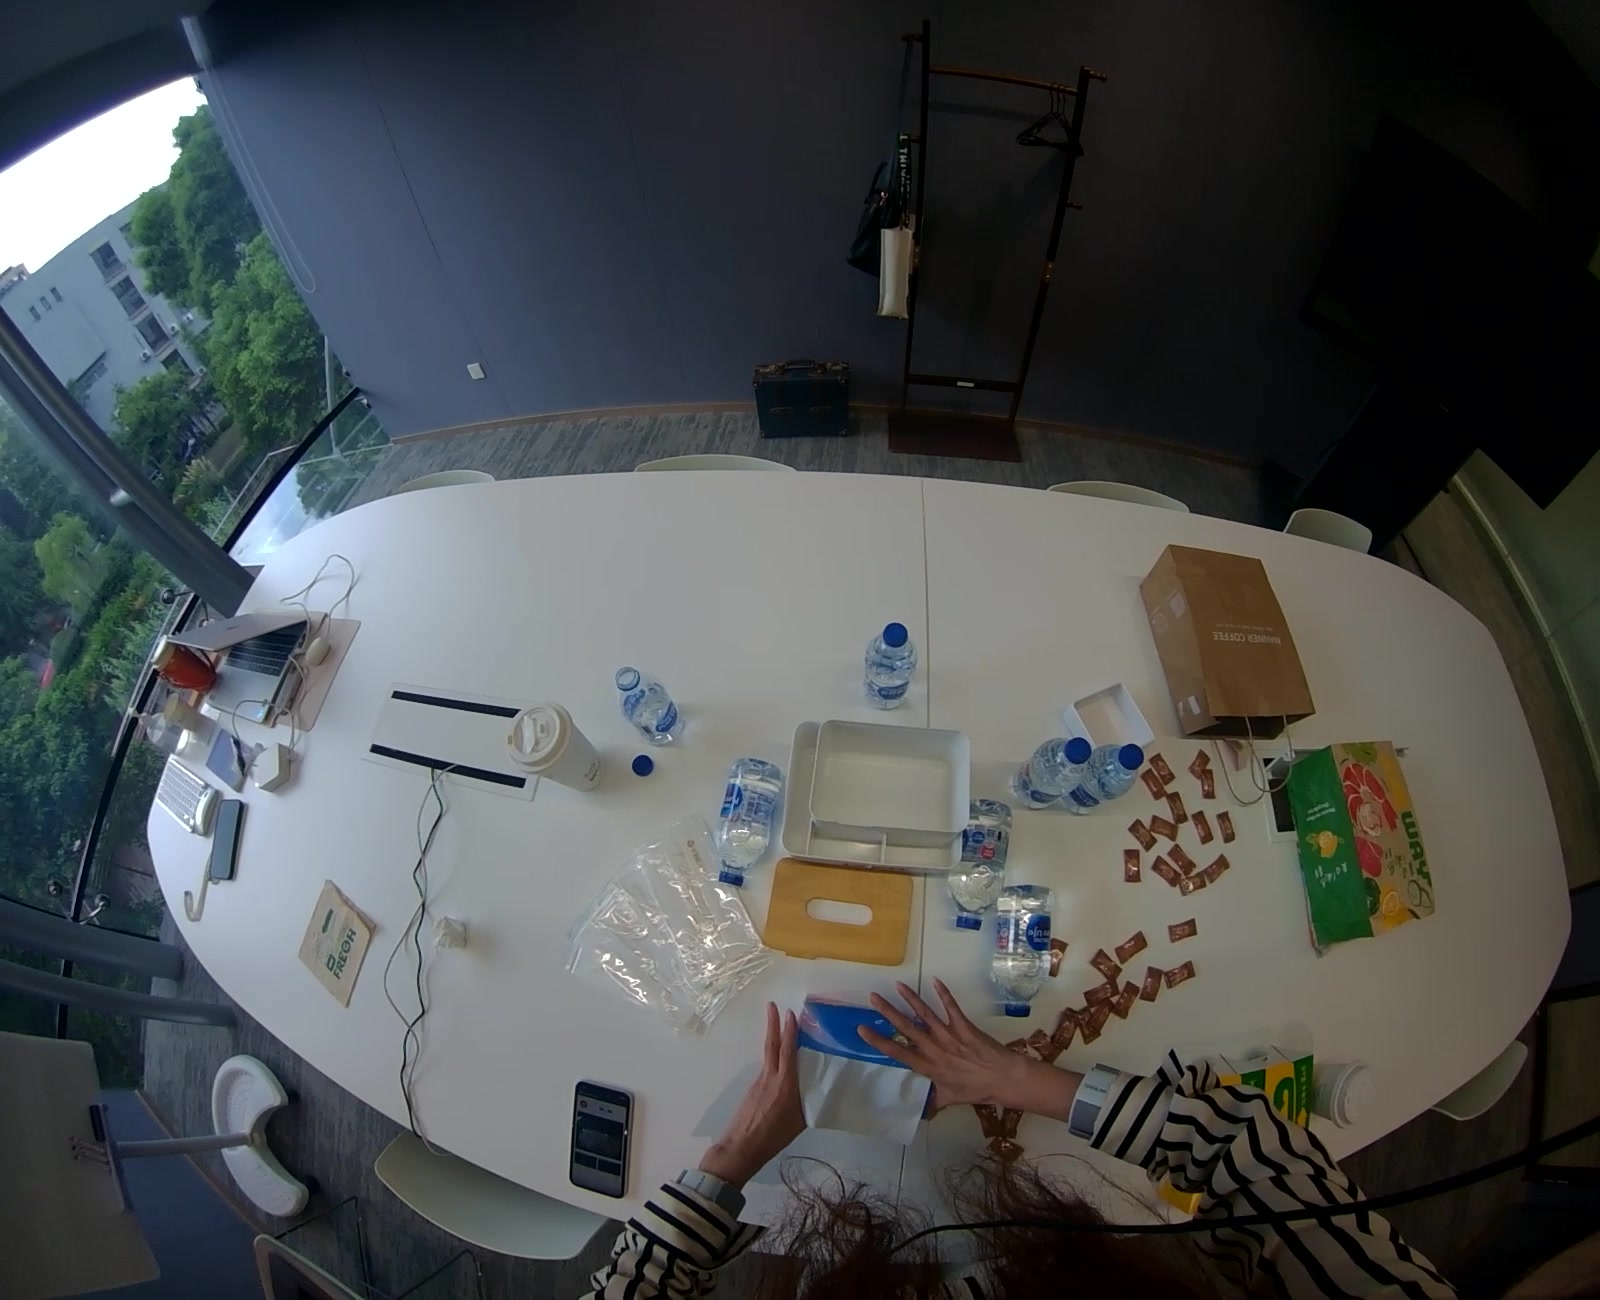
#162635 Left Eye — 桌面操作
Orbbec EGO 1600×1300 @30fps 165° 鱼眼广角,全局快门 + IMU 硬同步。双手进入视野执行桌面操作任务。
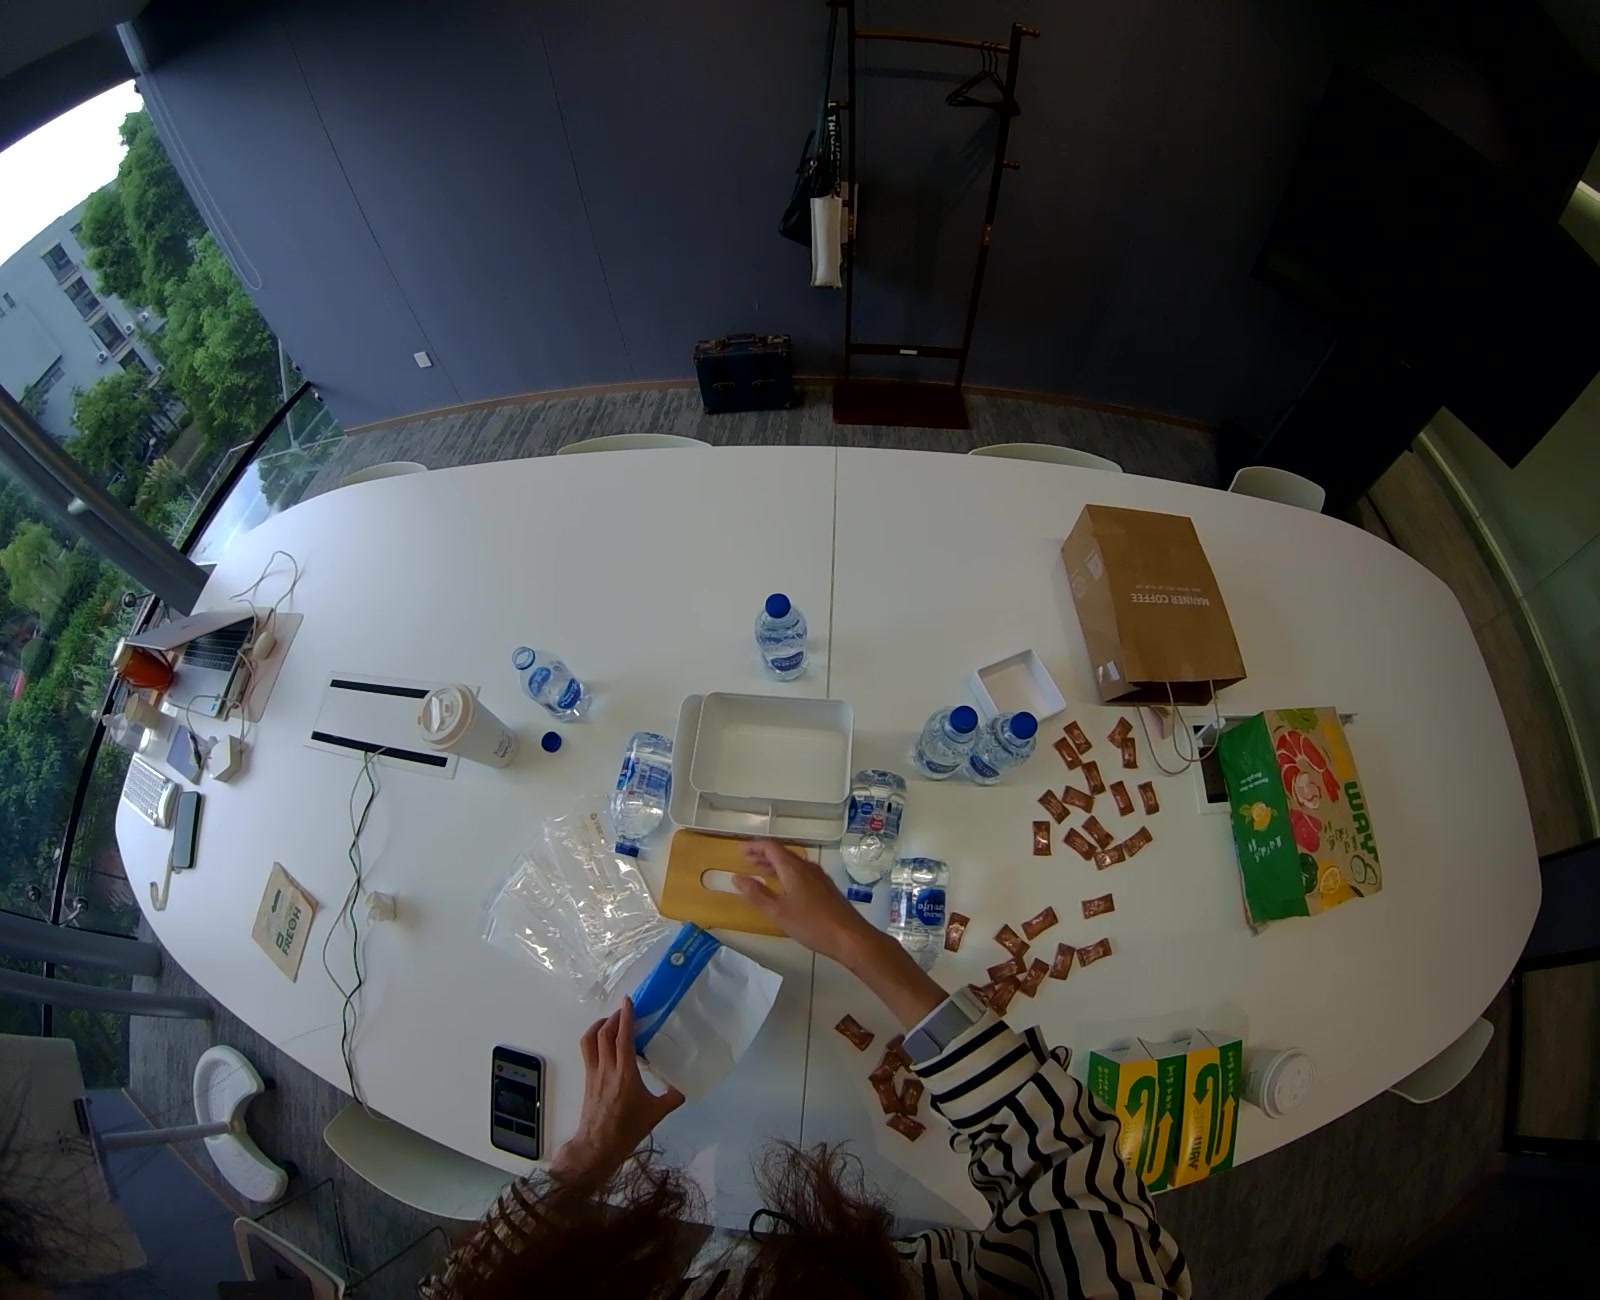
#162635 Right Eye — 立体视差
EGO 右目同步视角,左右目基线 ~65mm,为 ORB-SLAM3 立体惯导提供深度感知。
#153959 Left Eye — 高频操作
双腕带录制,左手 88% / 右手 62% 抓取率,操作密度最高的一段。
#162635 Right Eye — 双目立体视角
与左眼同步采集,98 次抓取事件,右手主导操作。
Video + EMG Correlation — #162635 Dual Wristband
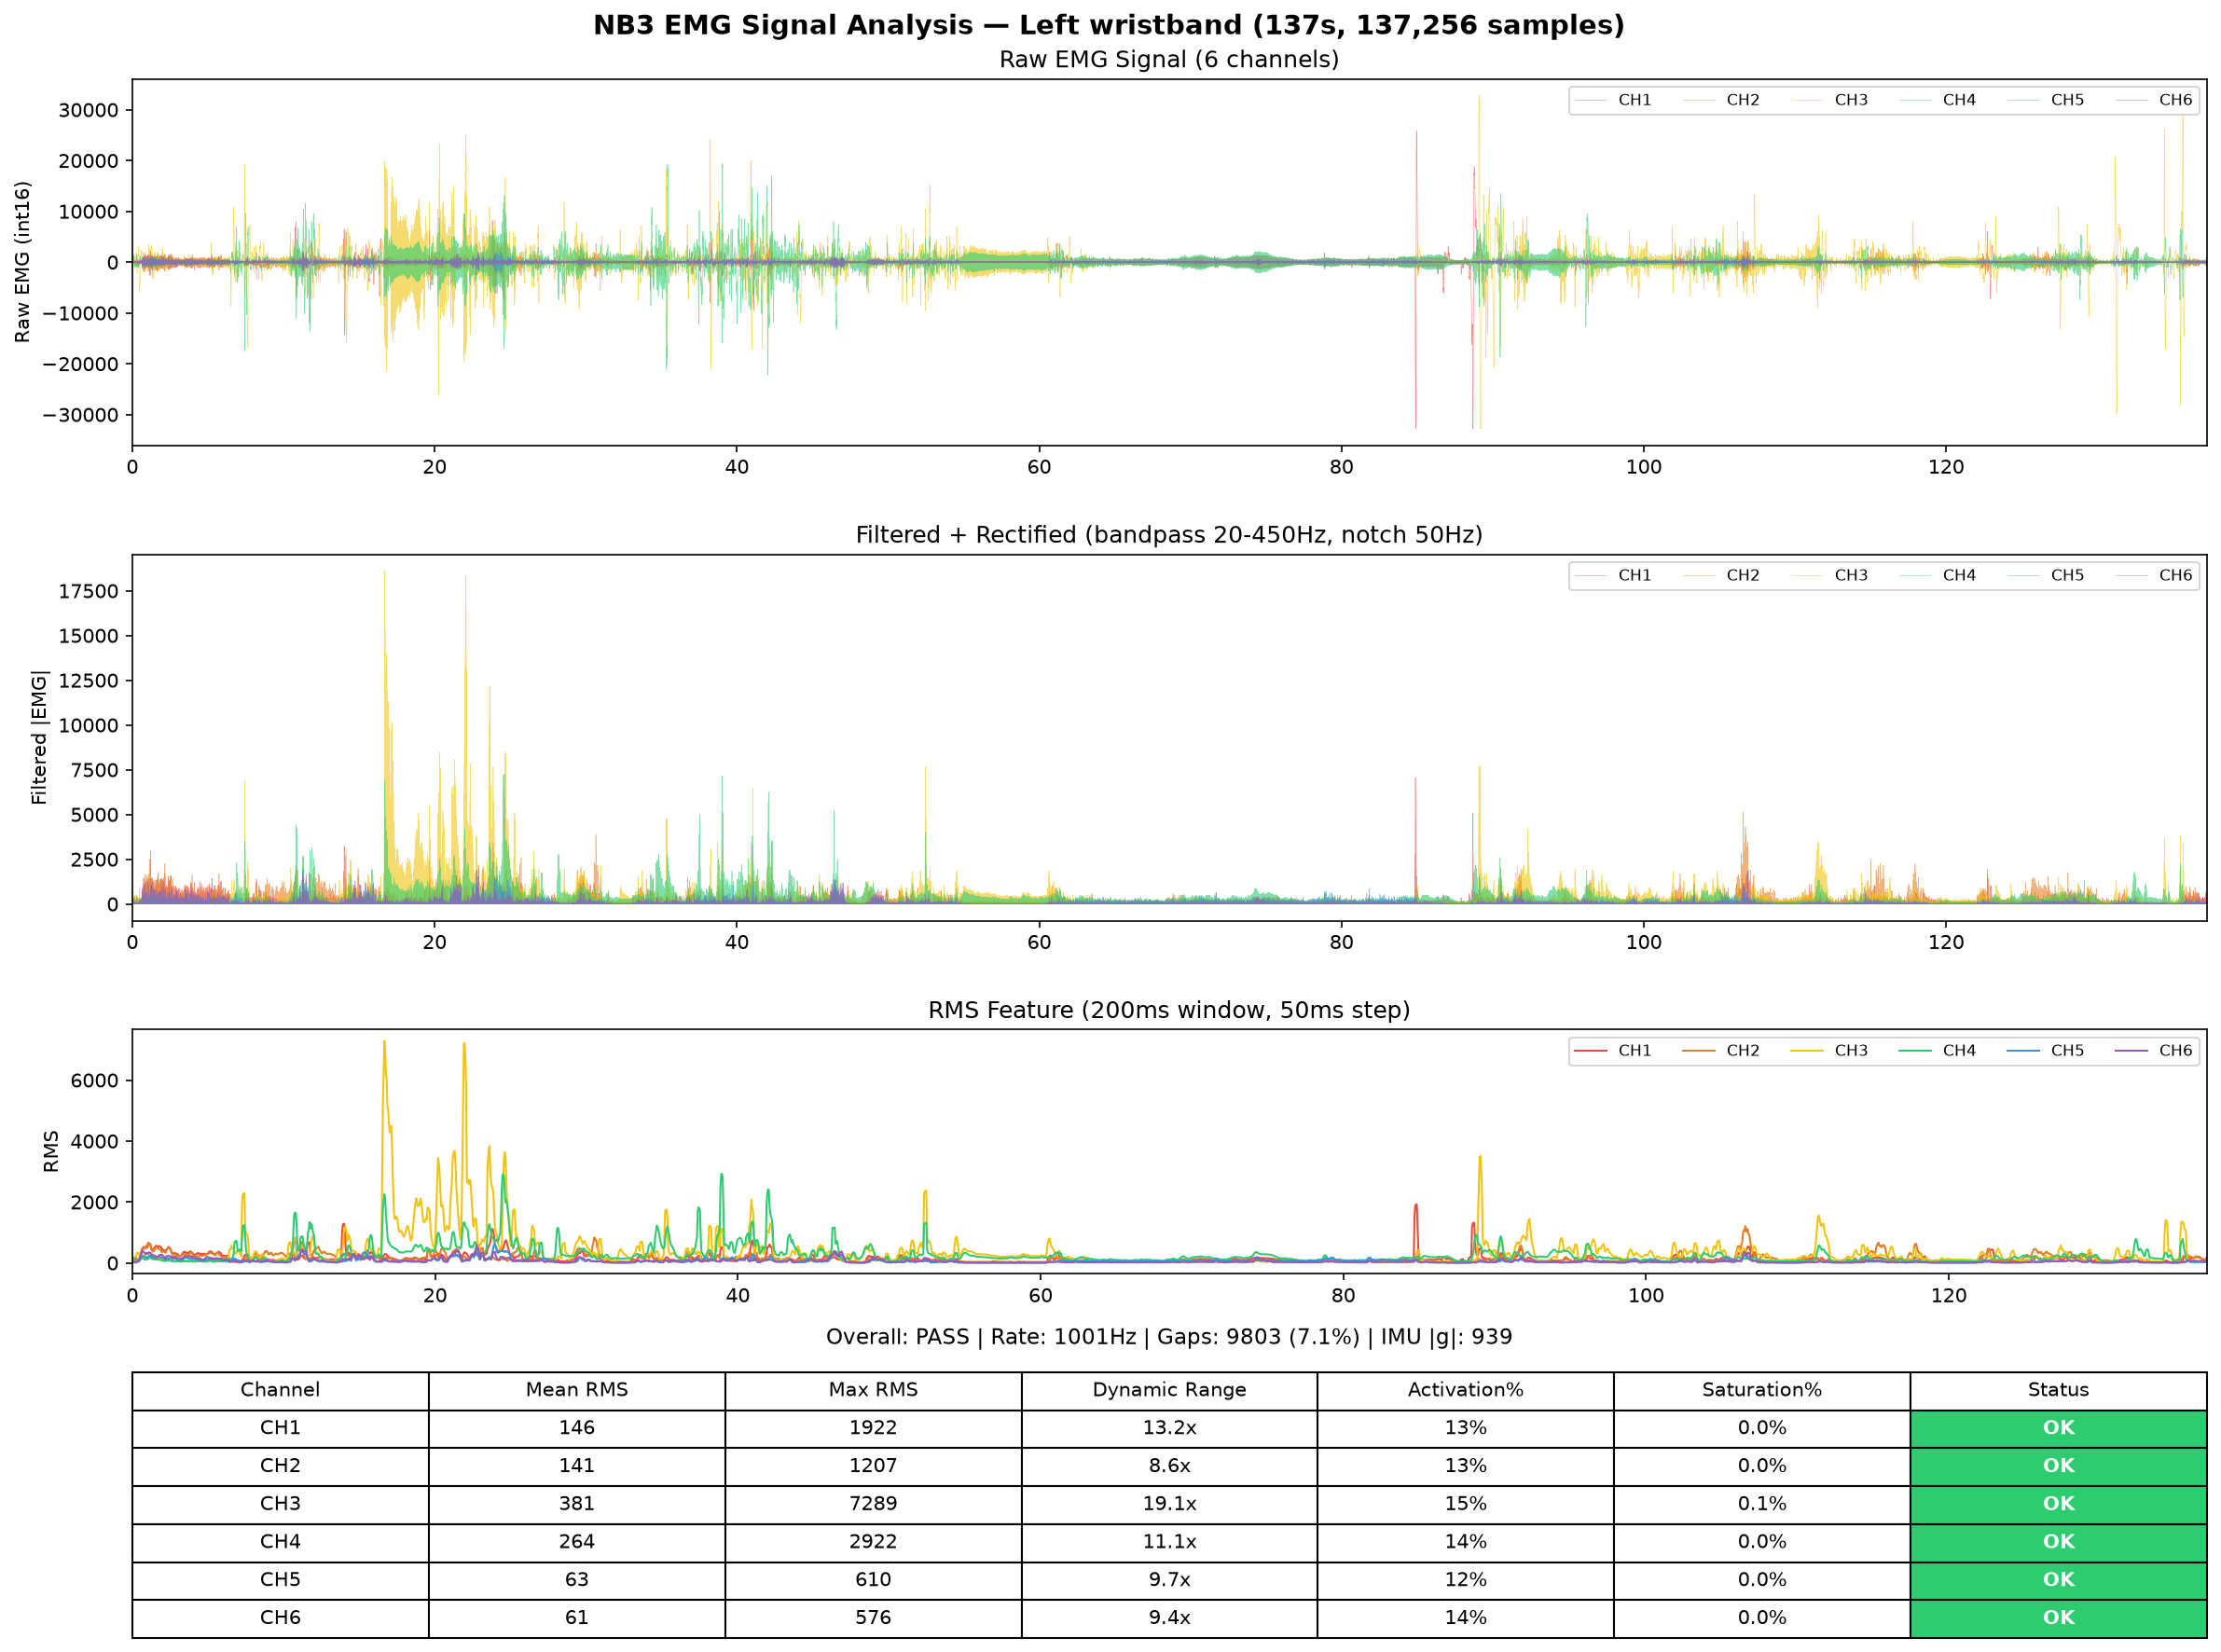
Left Wristband — EMG Signal
137,256 samples / 137s / 1001Hz — 6 通道全部 OK,动态范围 3.6x-19.1x,CH3/CH4 主导激活。与上方视频帧同一录制。
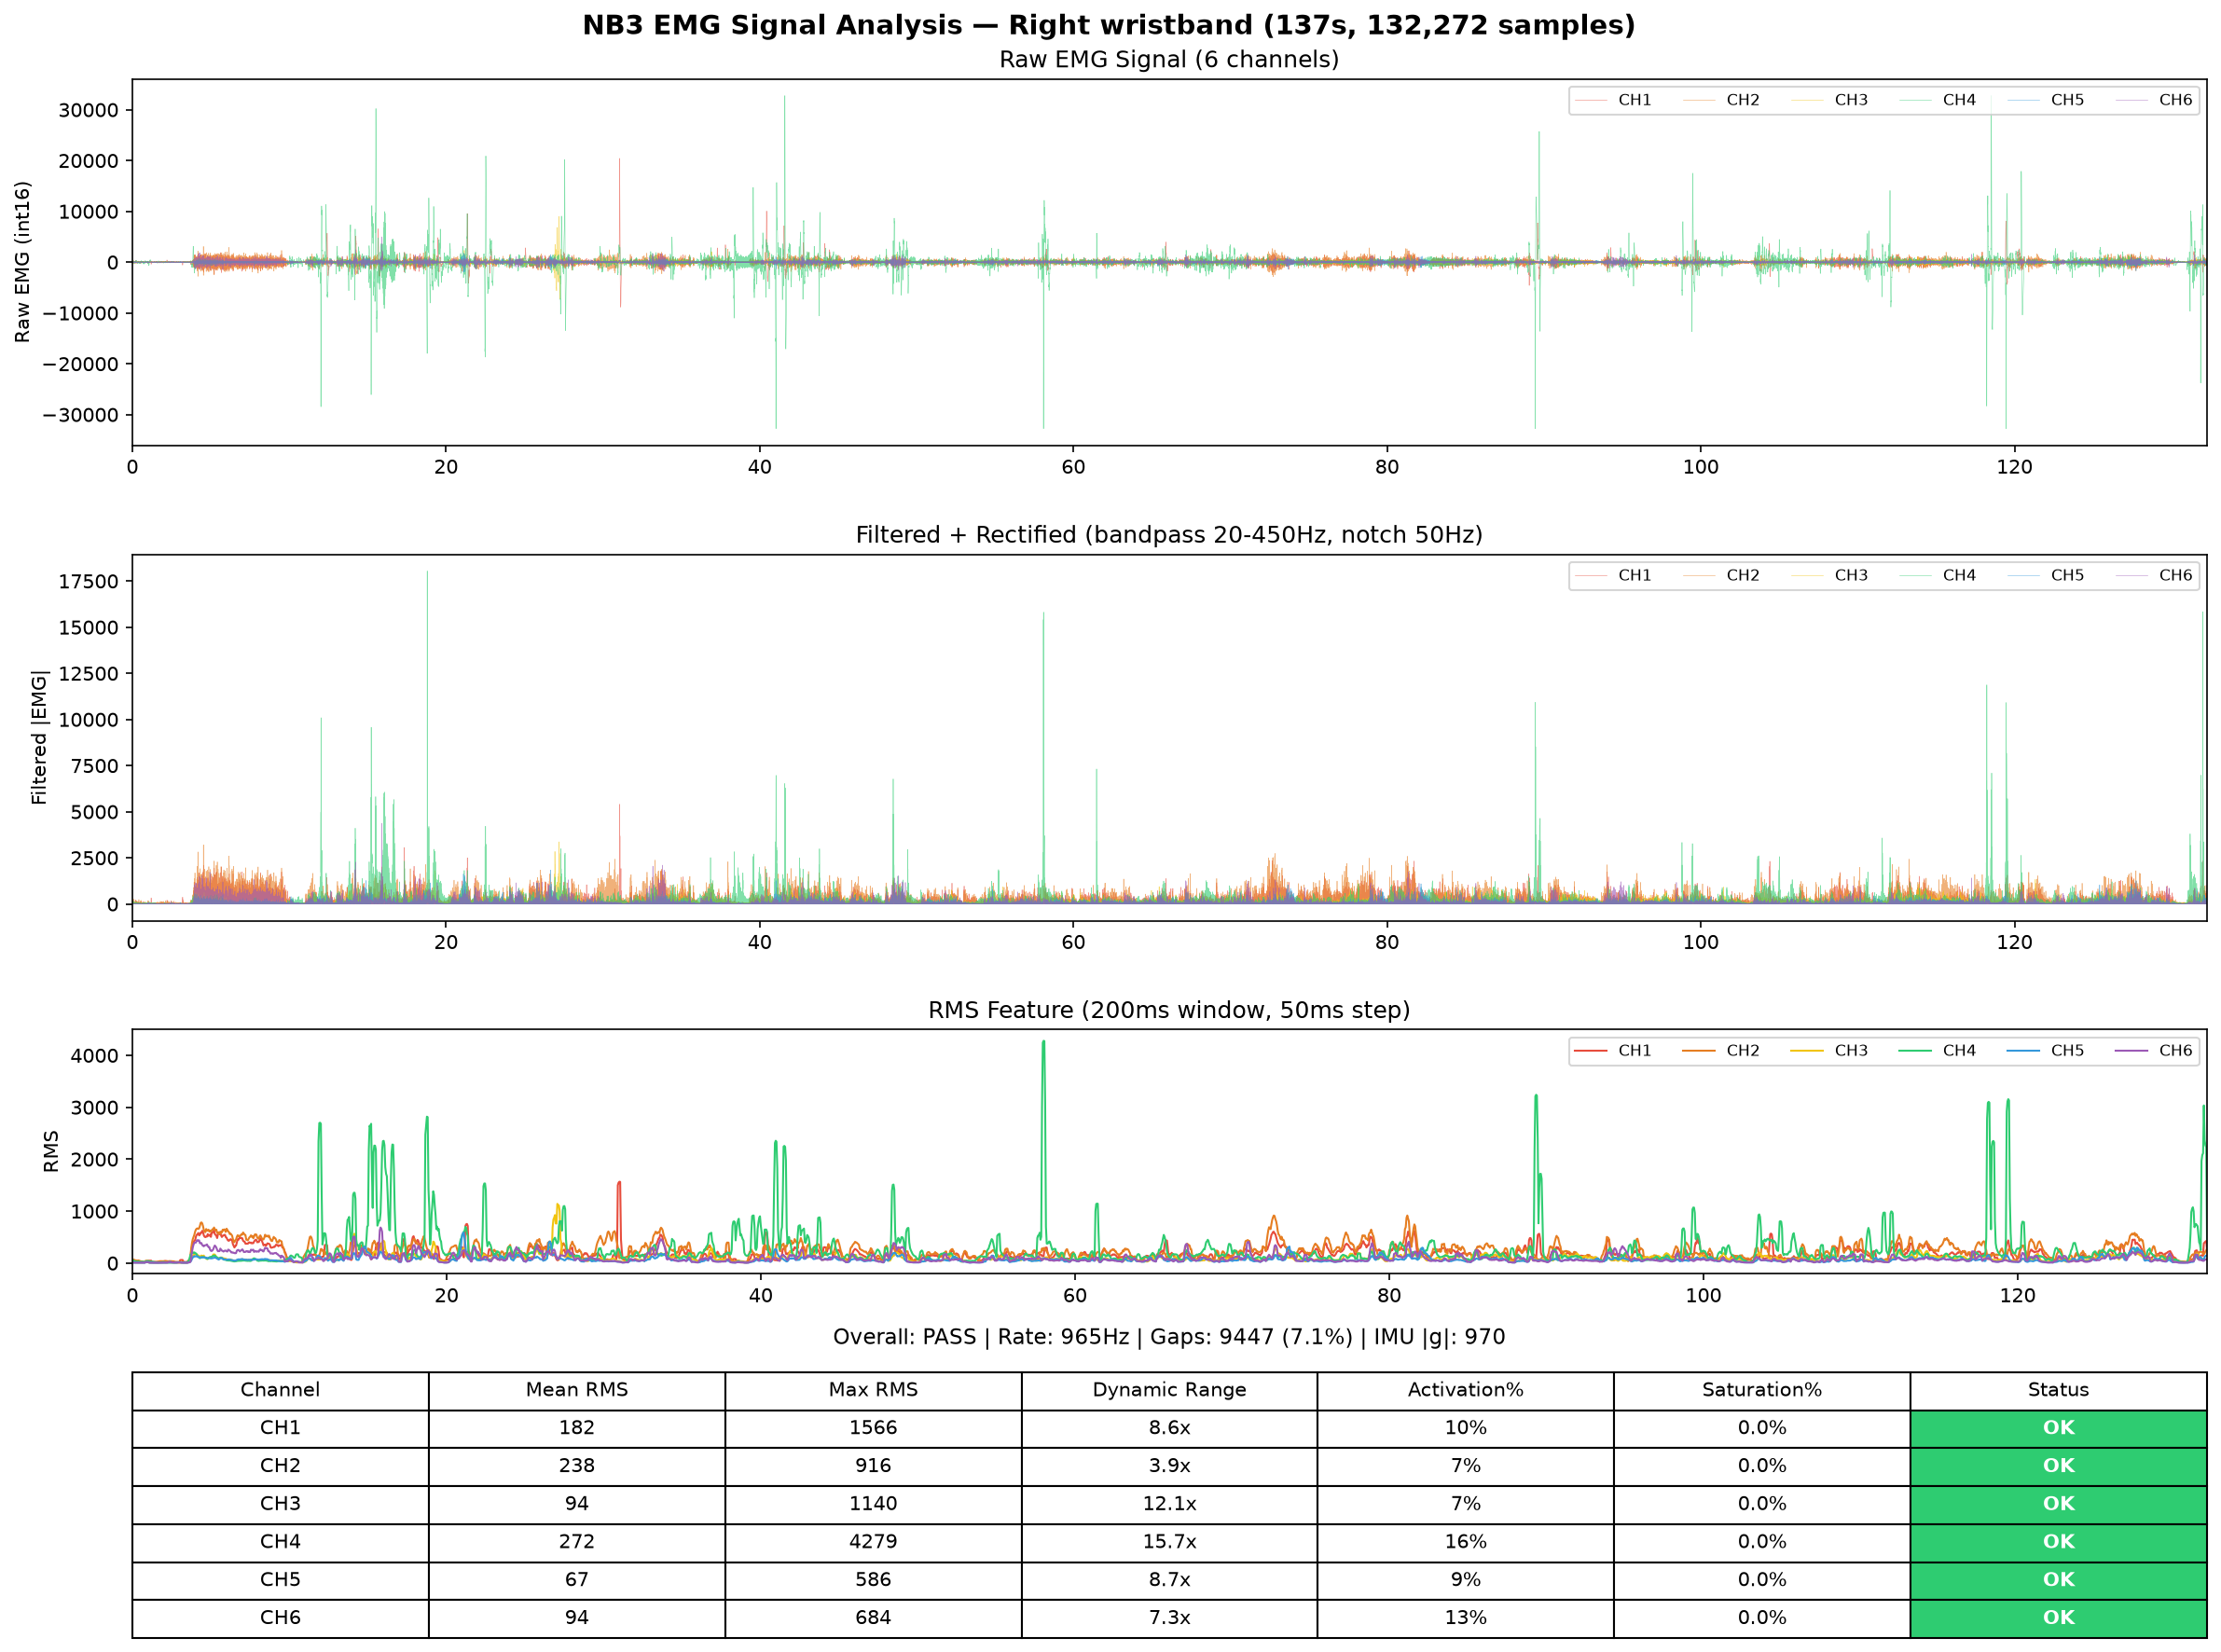
Right Wristband — EMG Signal
132,272 samples / 137s / 965Hz — 6 通道全部 OK,动态范围 3.9x-15.7x,CH4 高激活区可见。
Long Session EMG — #175635 (351s)
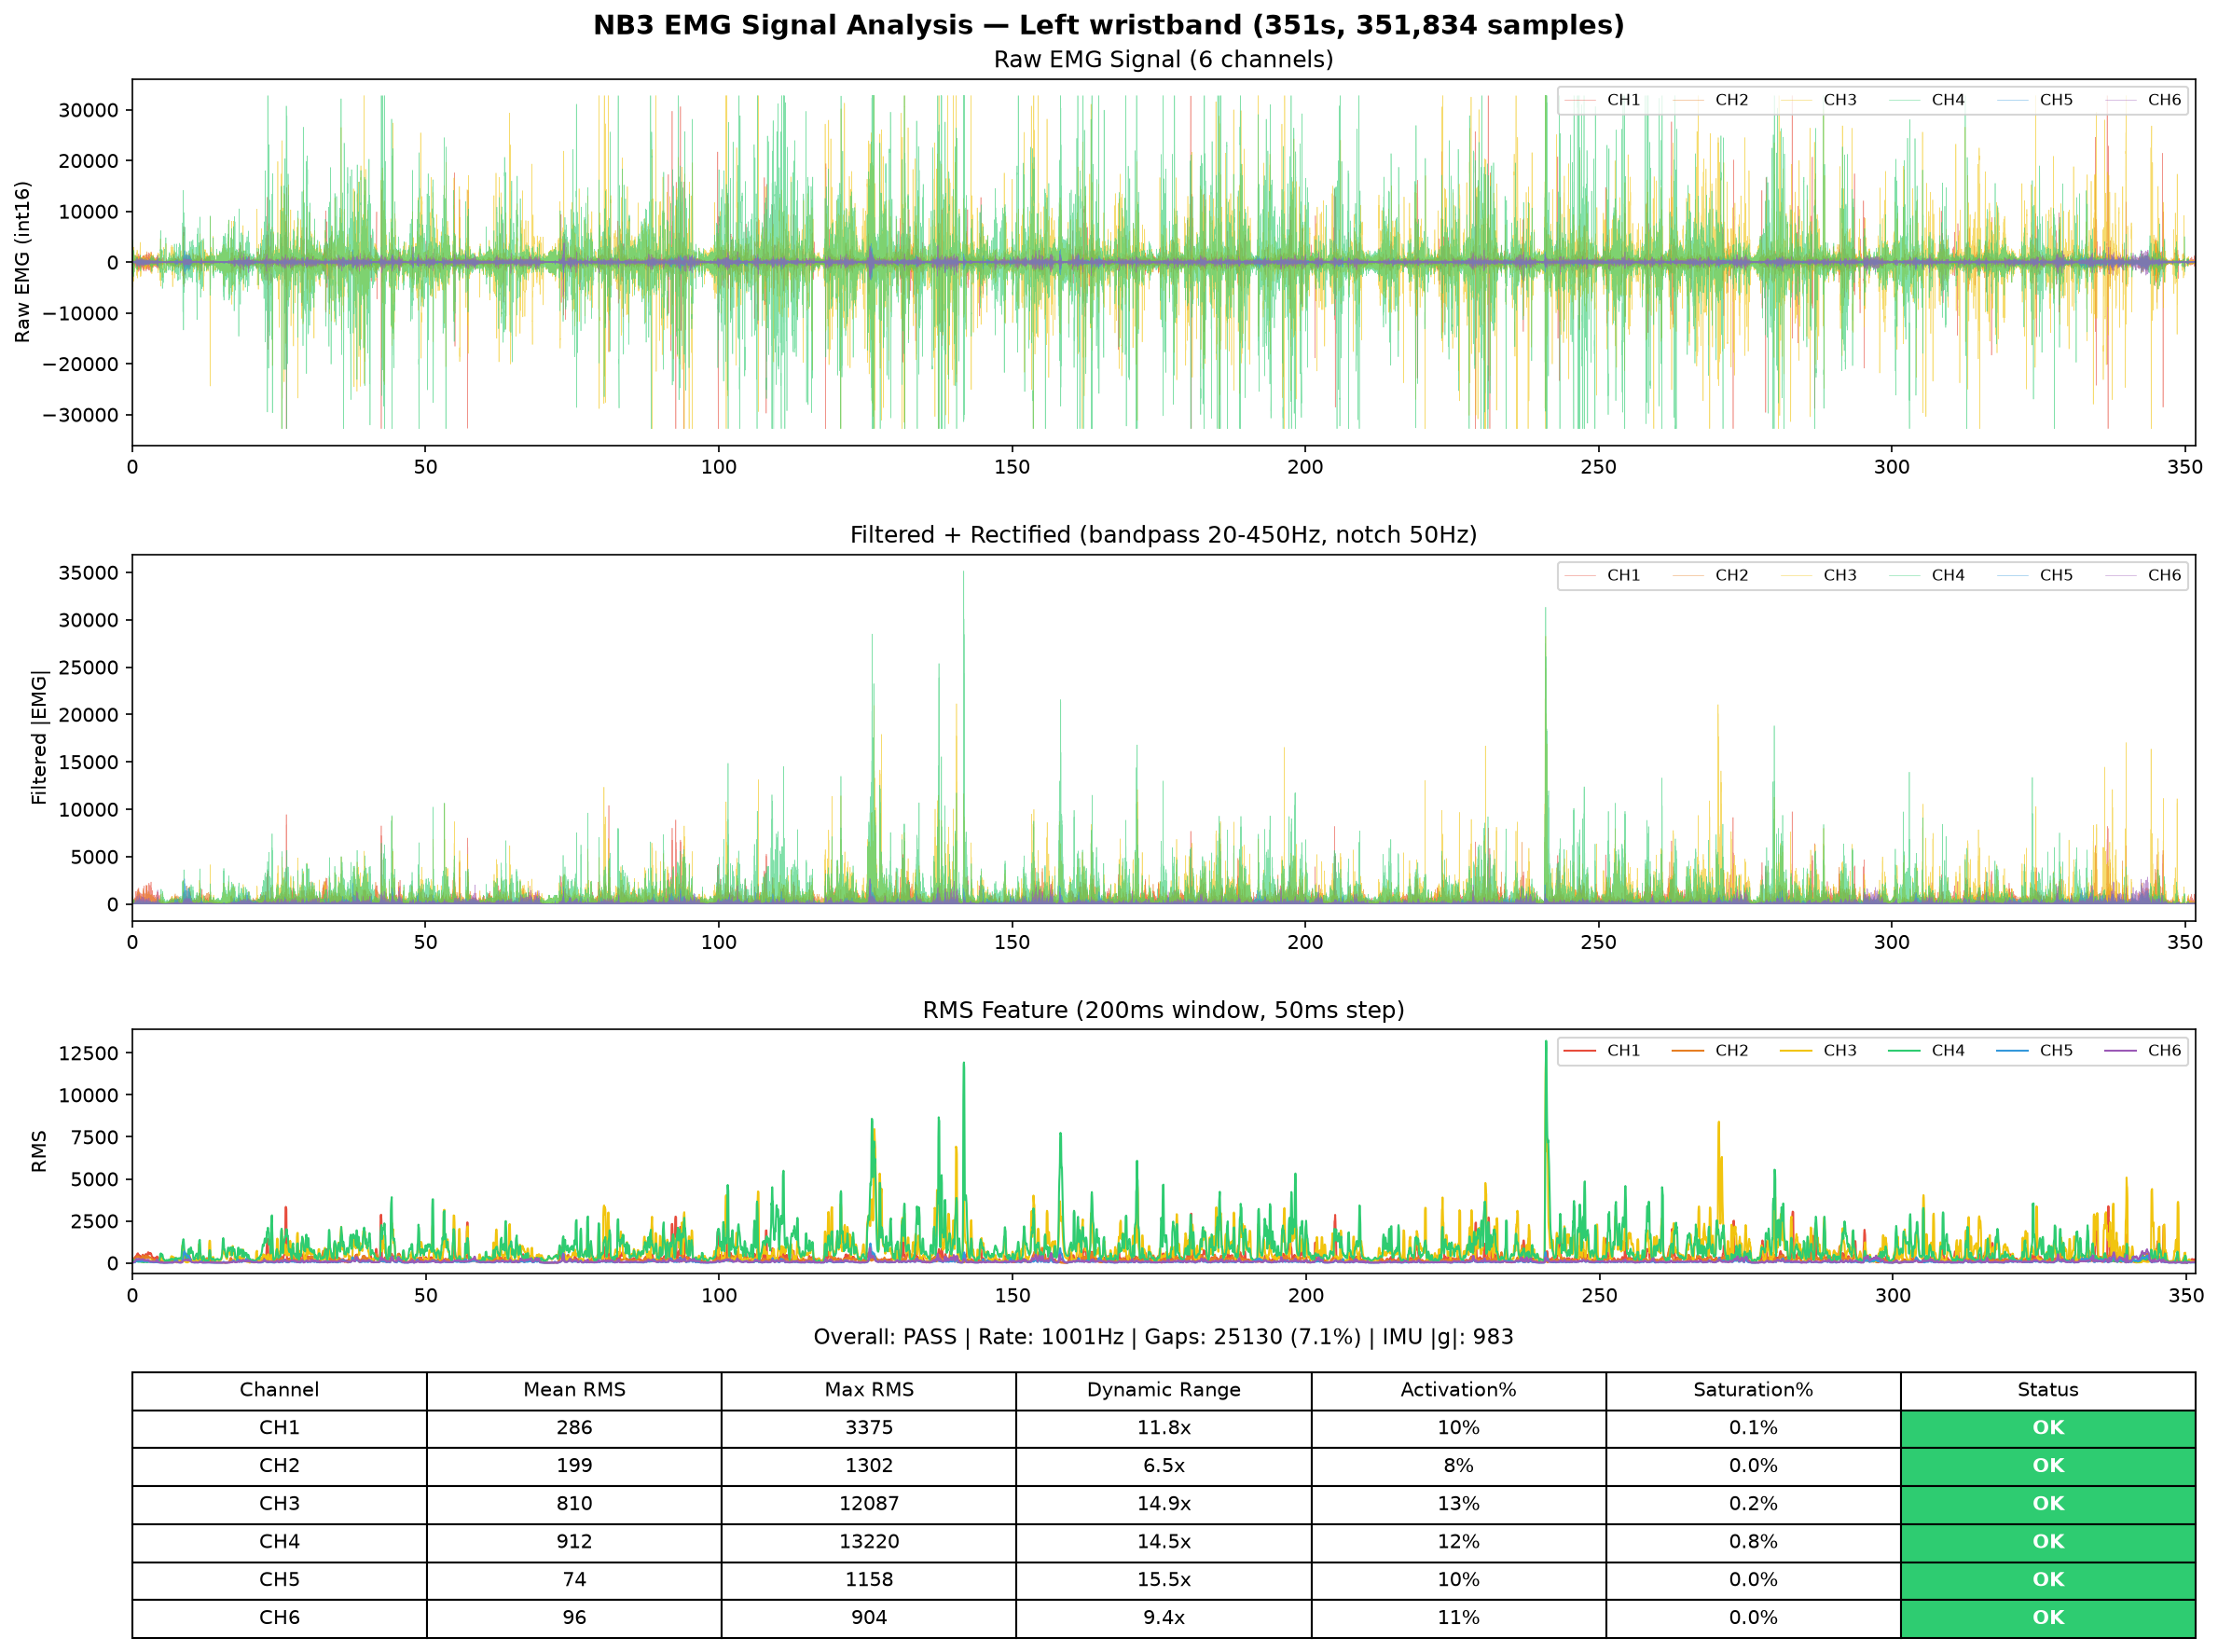
Left Wristband — 5.9 min Continuous EMG
351,834 samples / 351s / 1001Hz — 6 通道全部 OK,动态范围 6.5x-15.5x,CH3/CH4 主导激活,间歇性操作模式清晰可见。
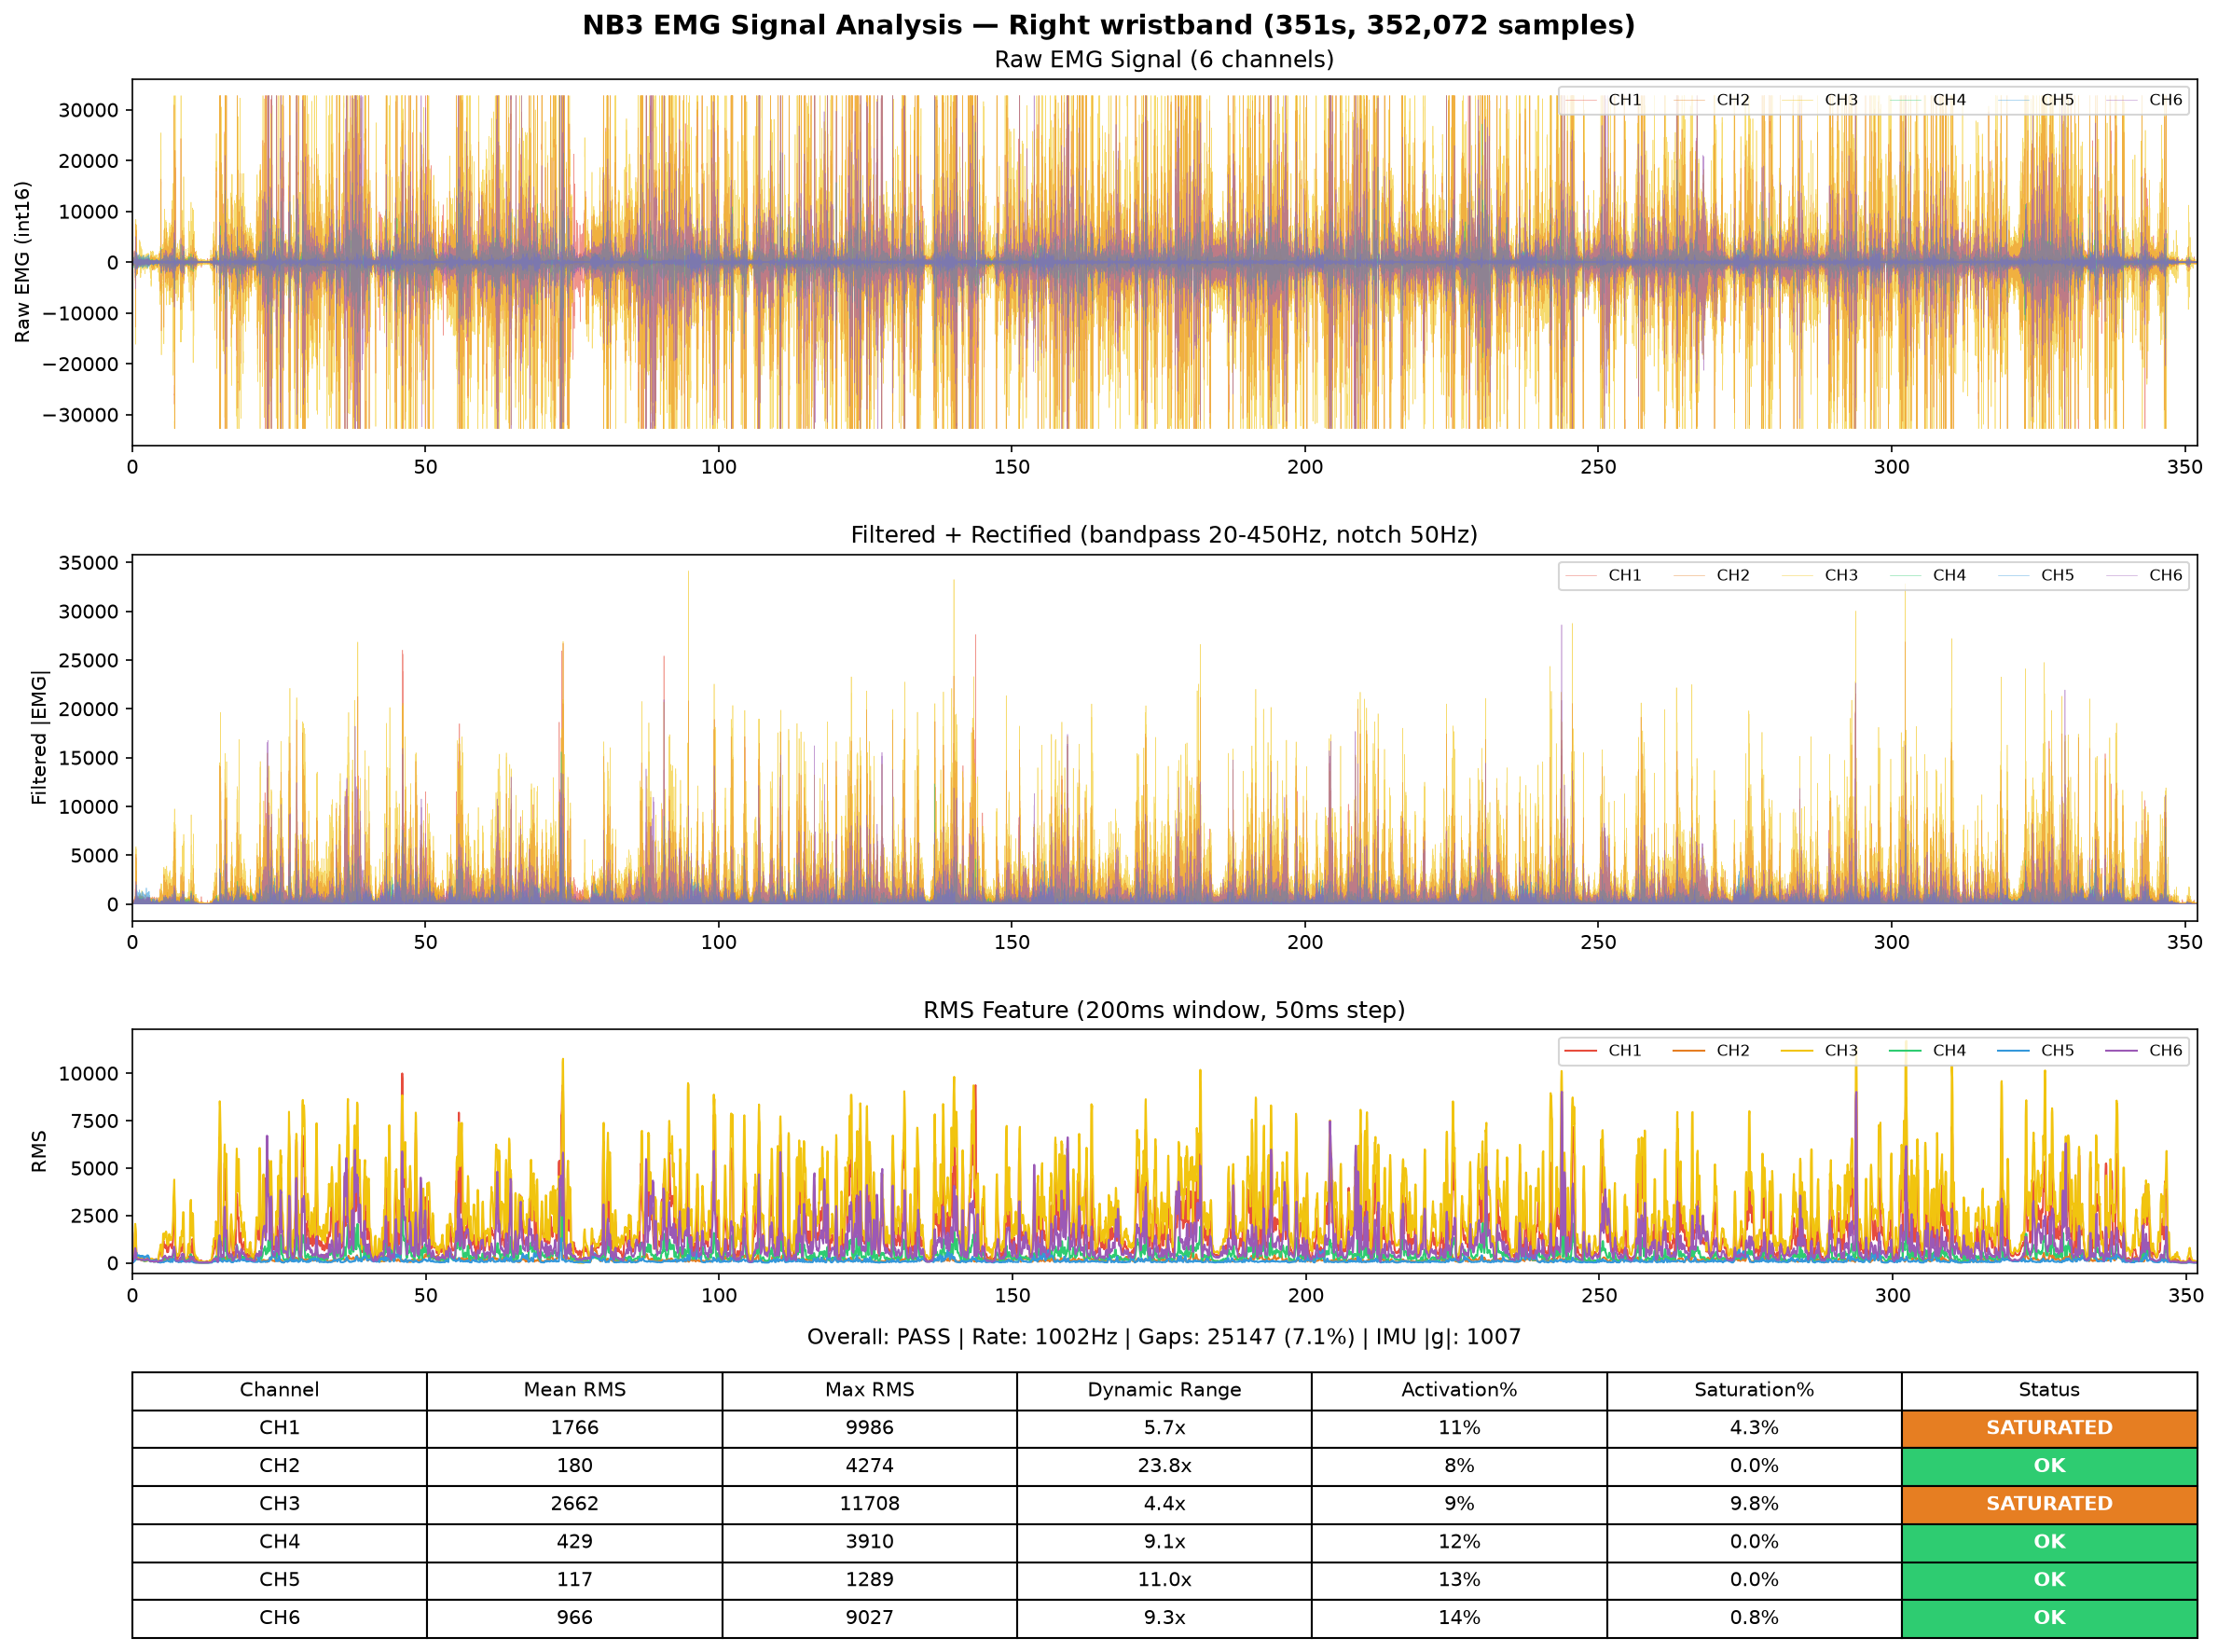
Right Wristband — 5.9 min Continuous EMG
352,072 samples / 351s / 1002Hz — CH2 展示 23.8x 动态范围,CH1/CH3 部分饱和(4.3%/9.7%),右手主导操作。
Force Proxy & Grasp Detection
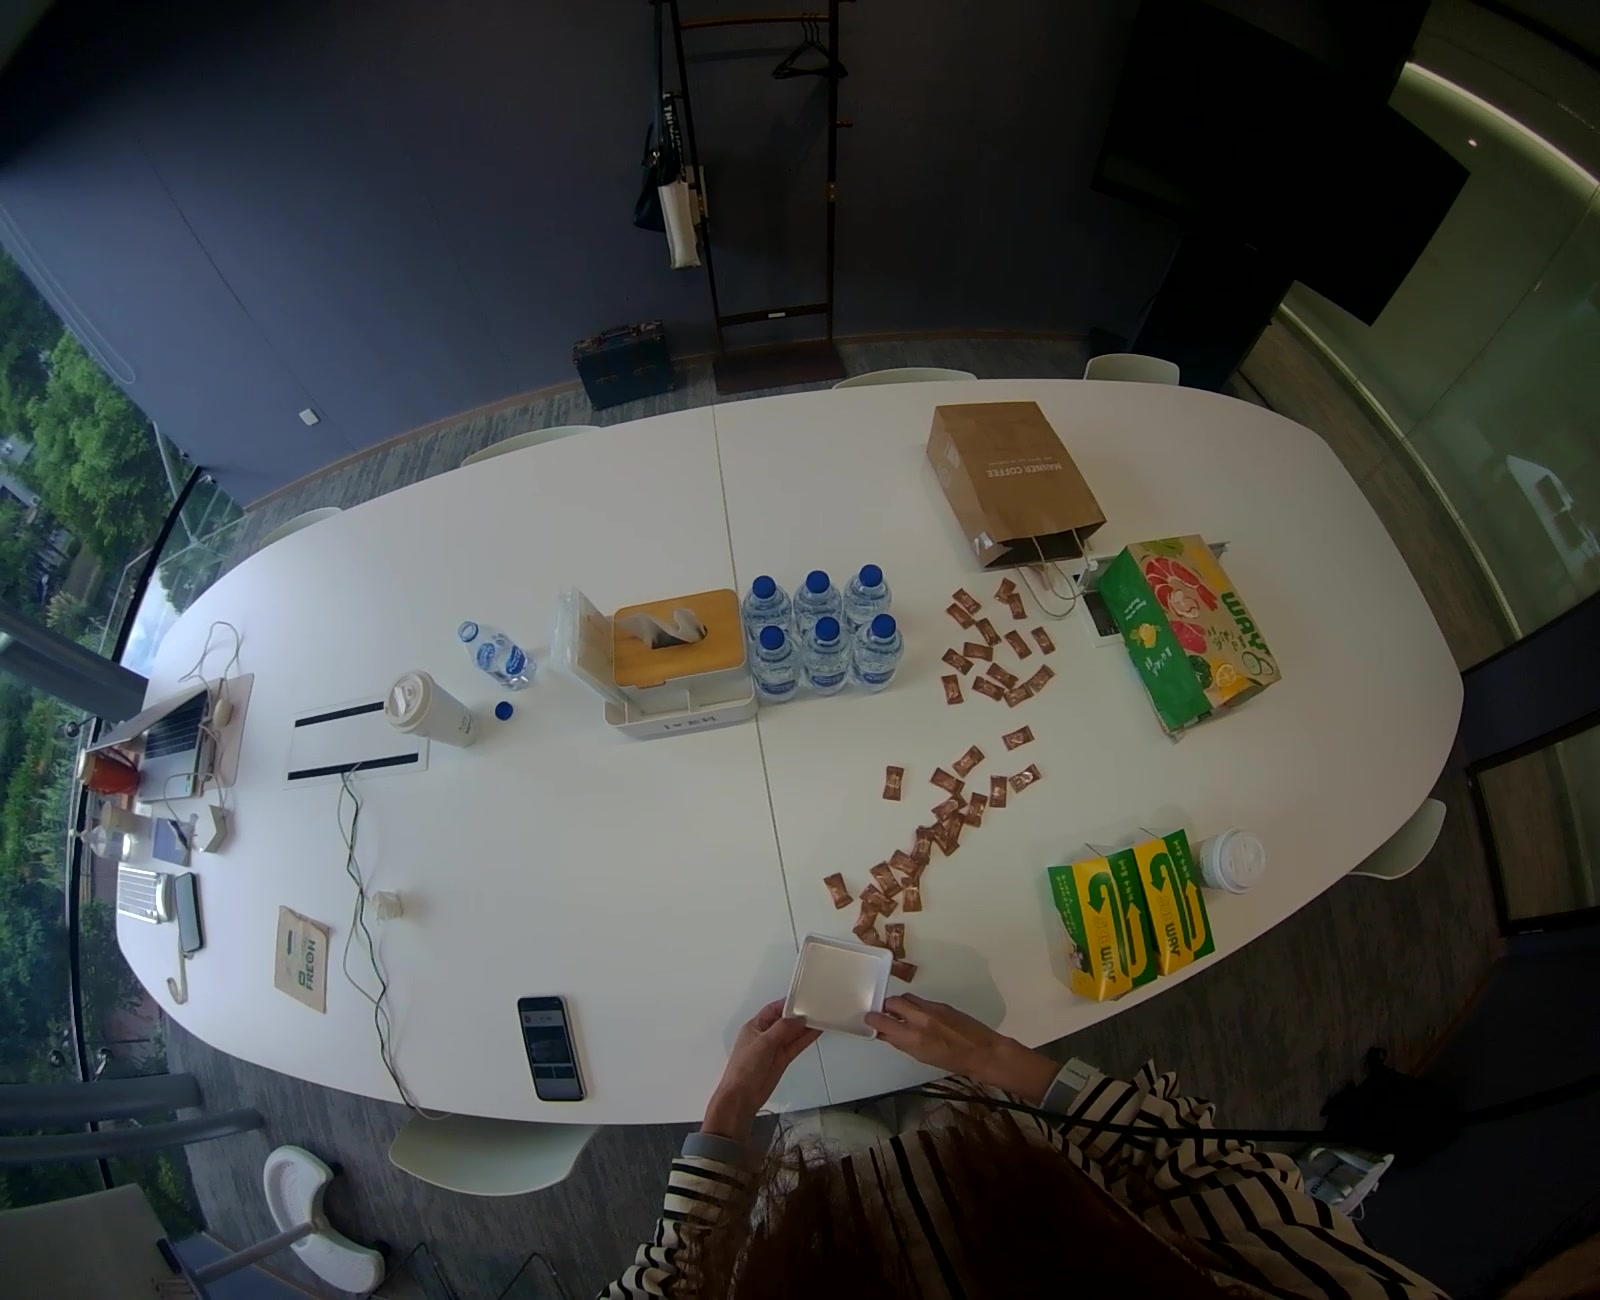
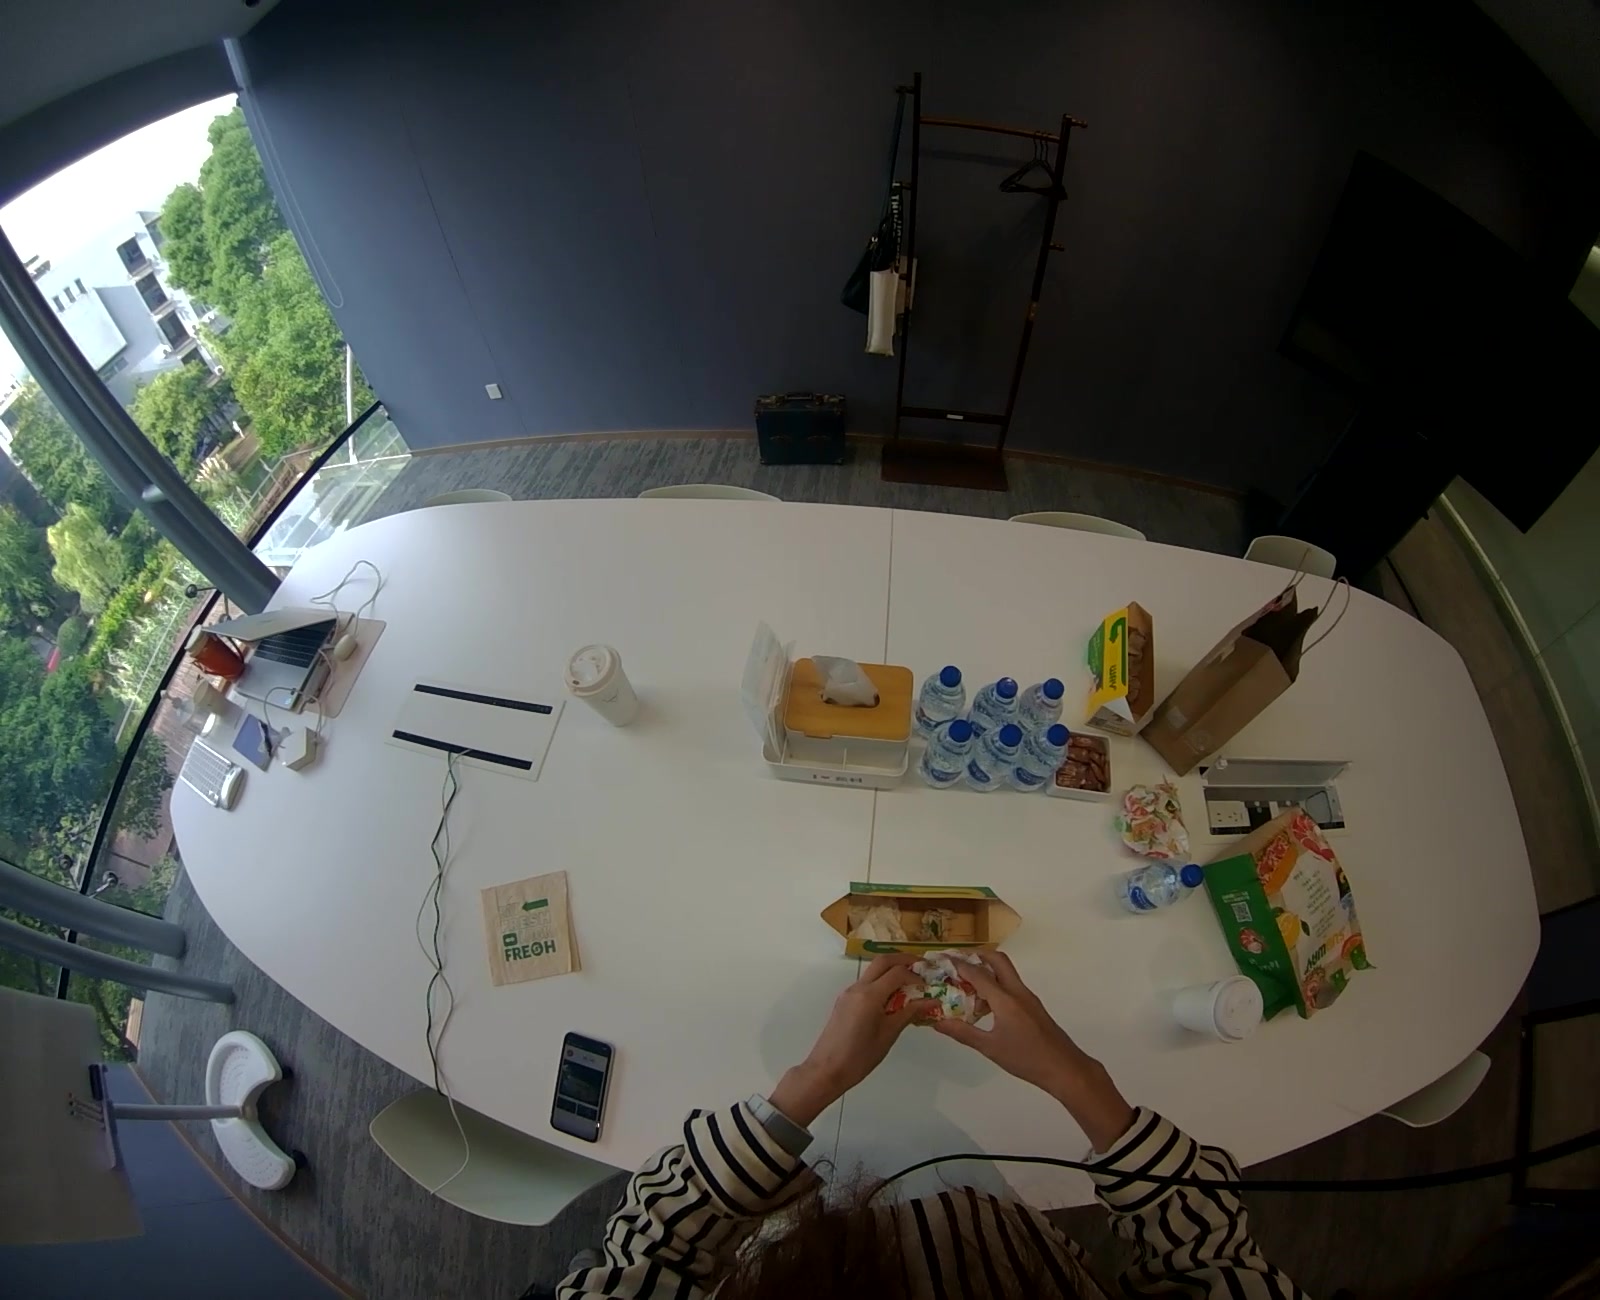
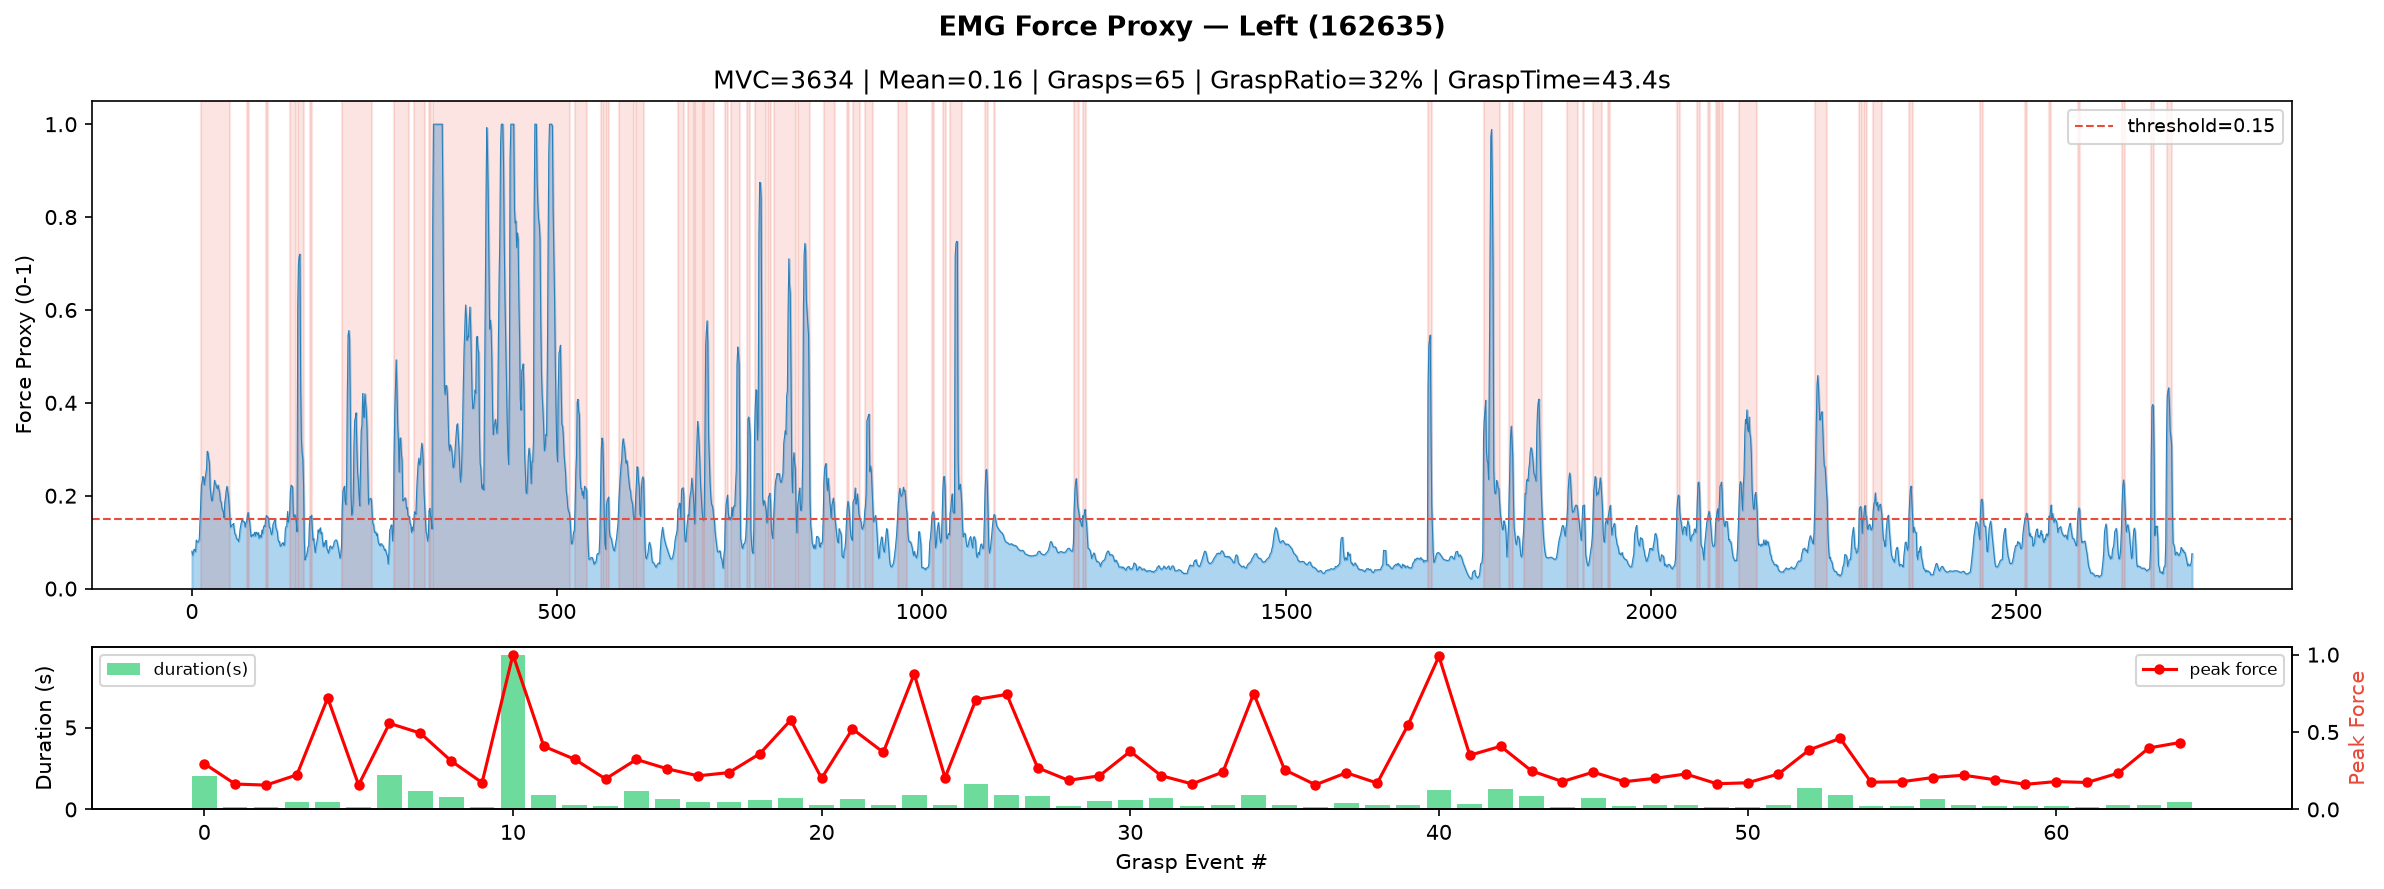
#162635 Left — 65 Grasps, 32%
MVC=3634, 间歇性操作模式, 力峰值分布均匀, 平均抓取持续 0.7s
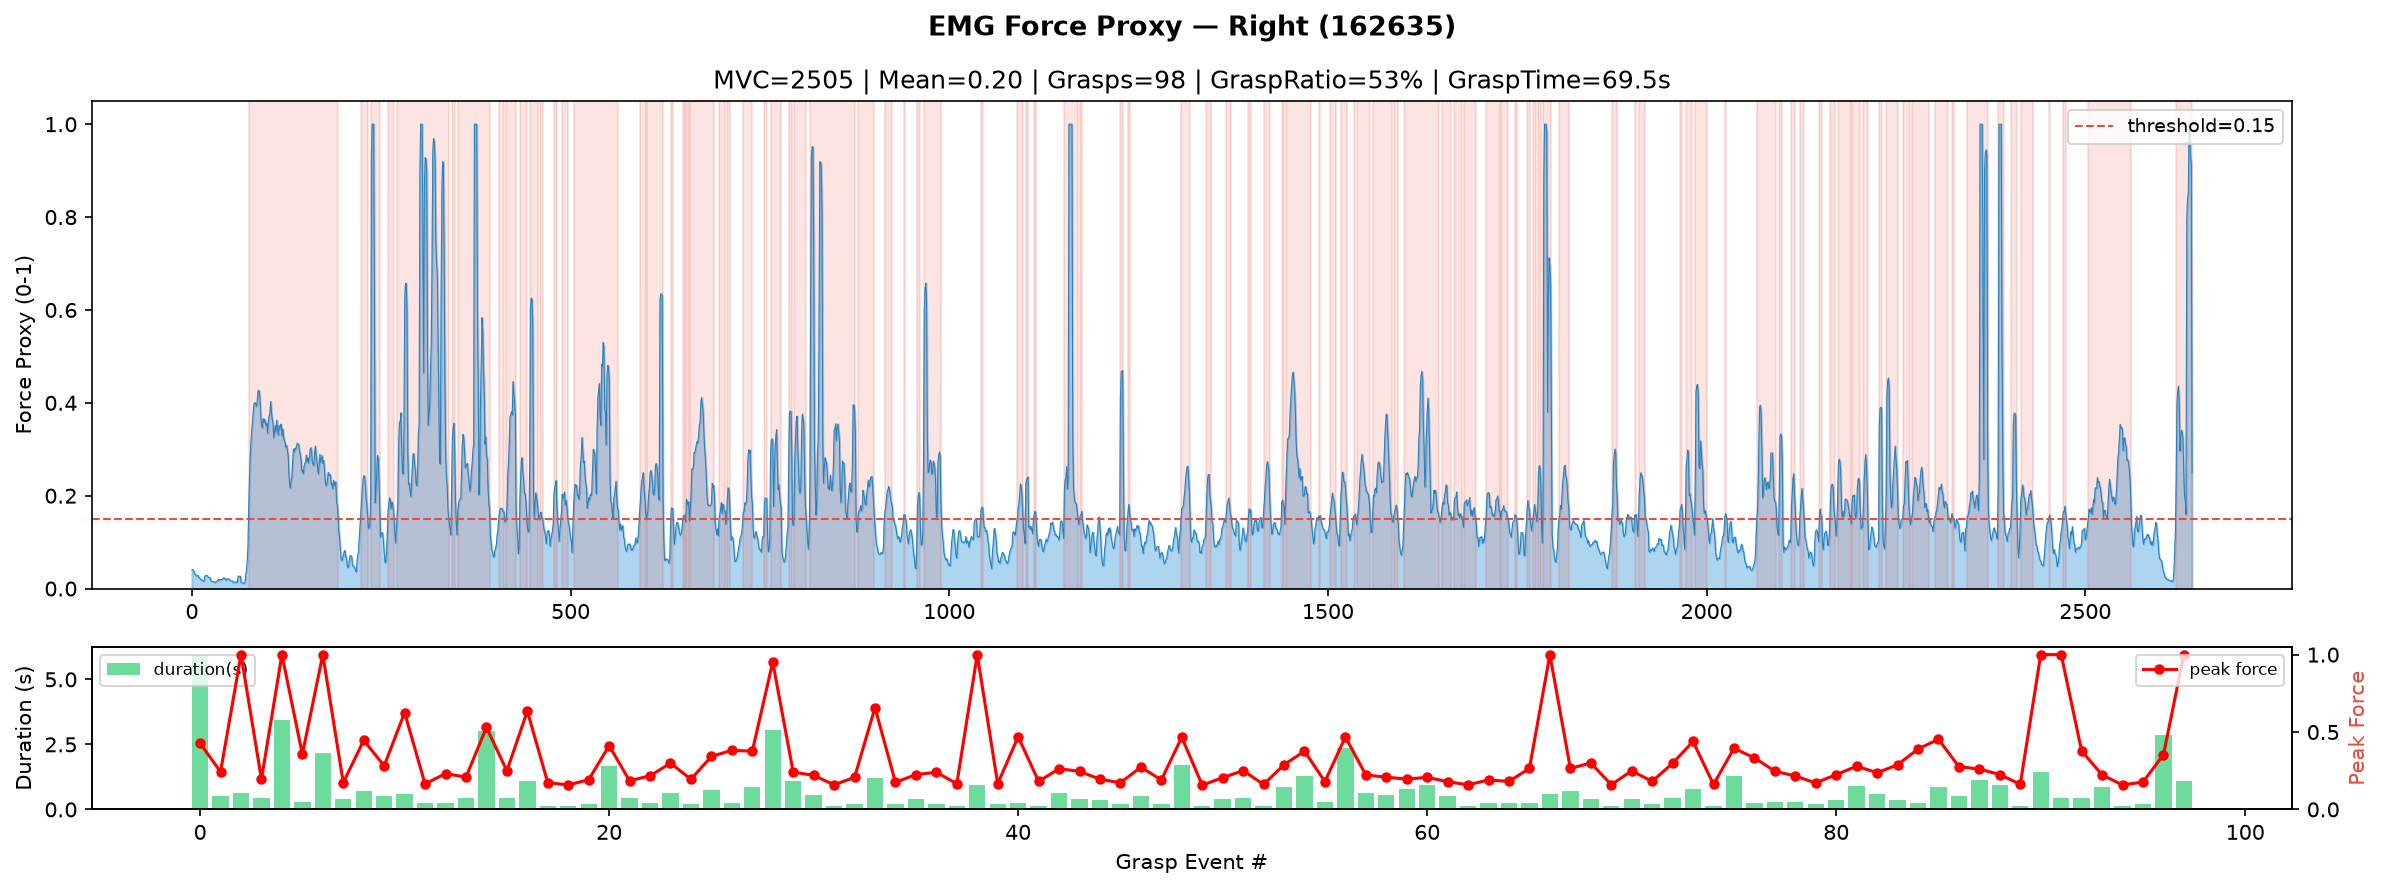
#162635 Right — 98 Grasps, 53%
MVC=2505, 右手主导操作, 抓取密度高于左手, 多段持续抓握
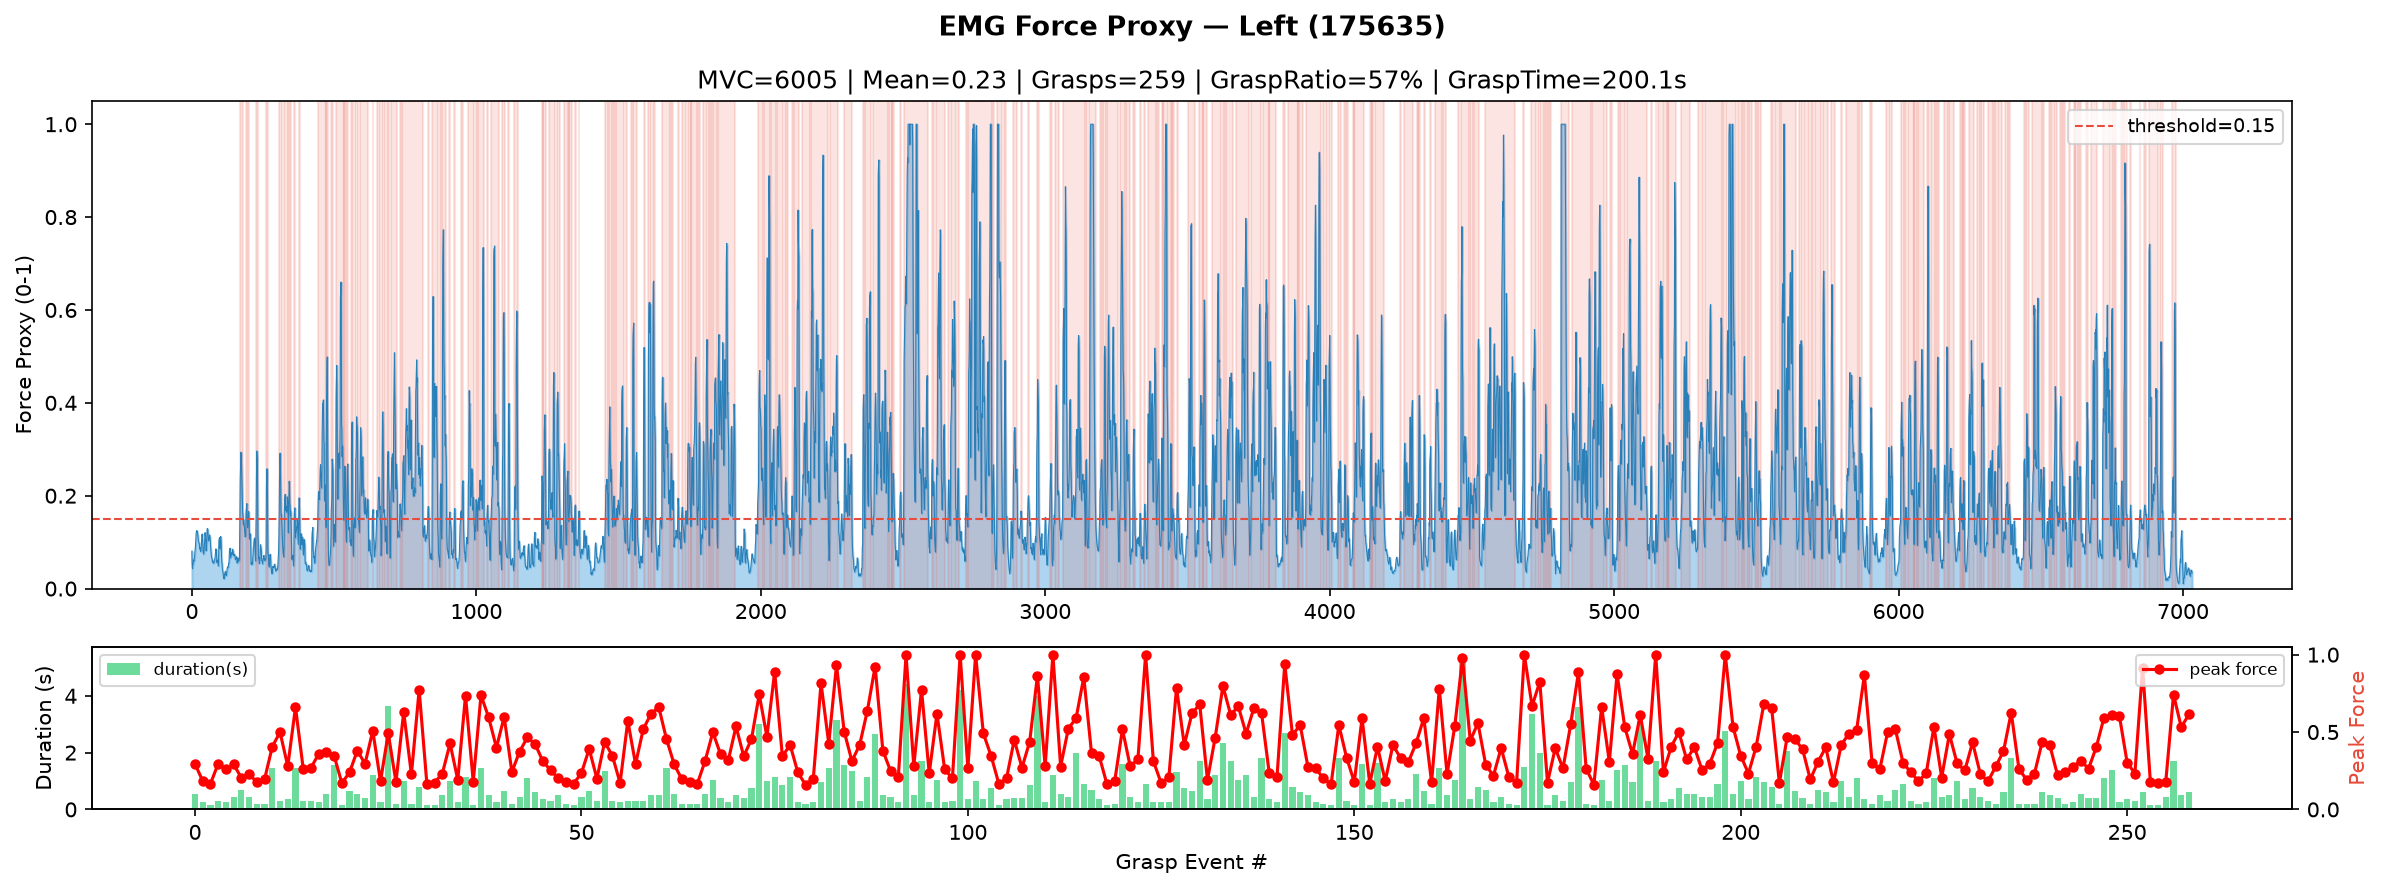
#175635 Left — 259 Grasps, 57%
MVC=6005, 351s 长时间任务,间歇性操作节奏,力代理范围均匀分布
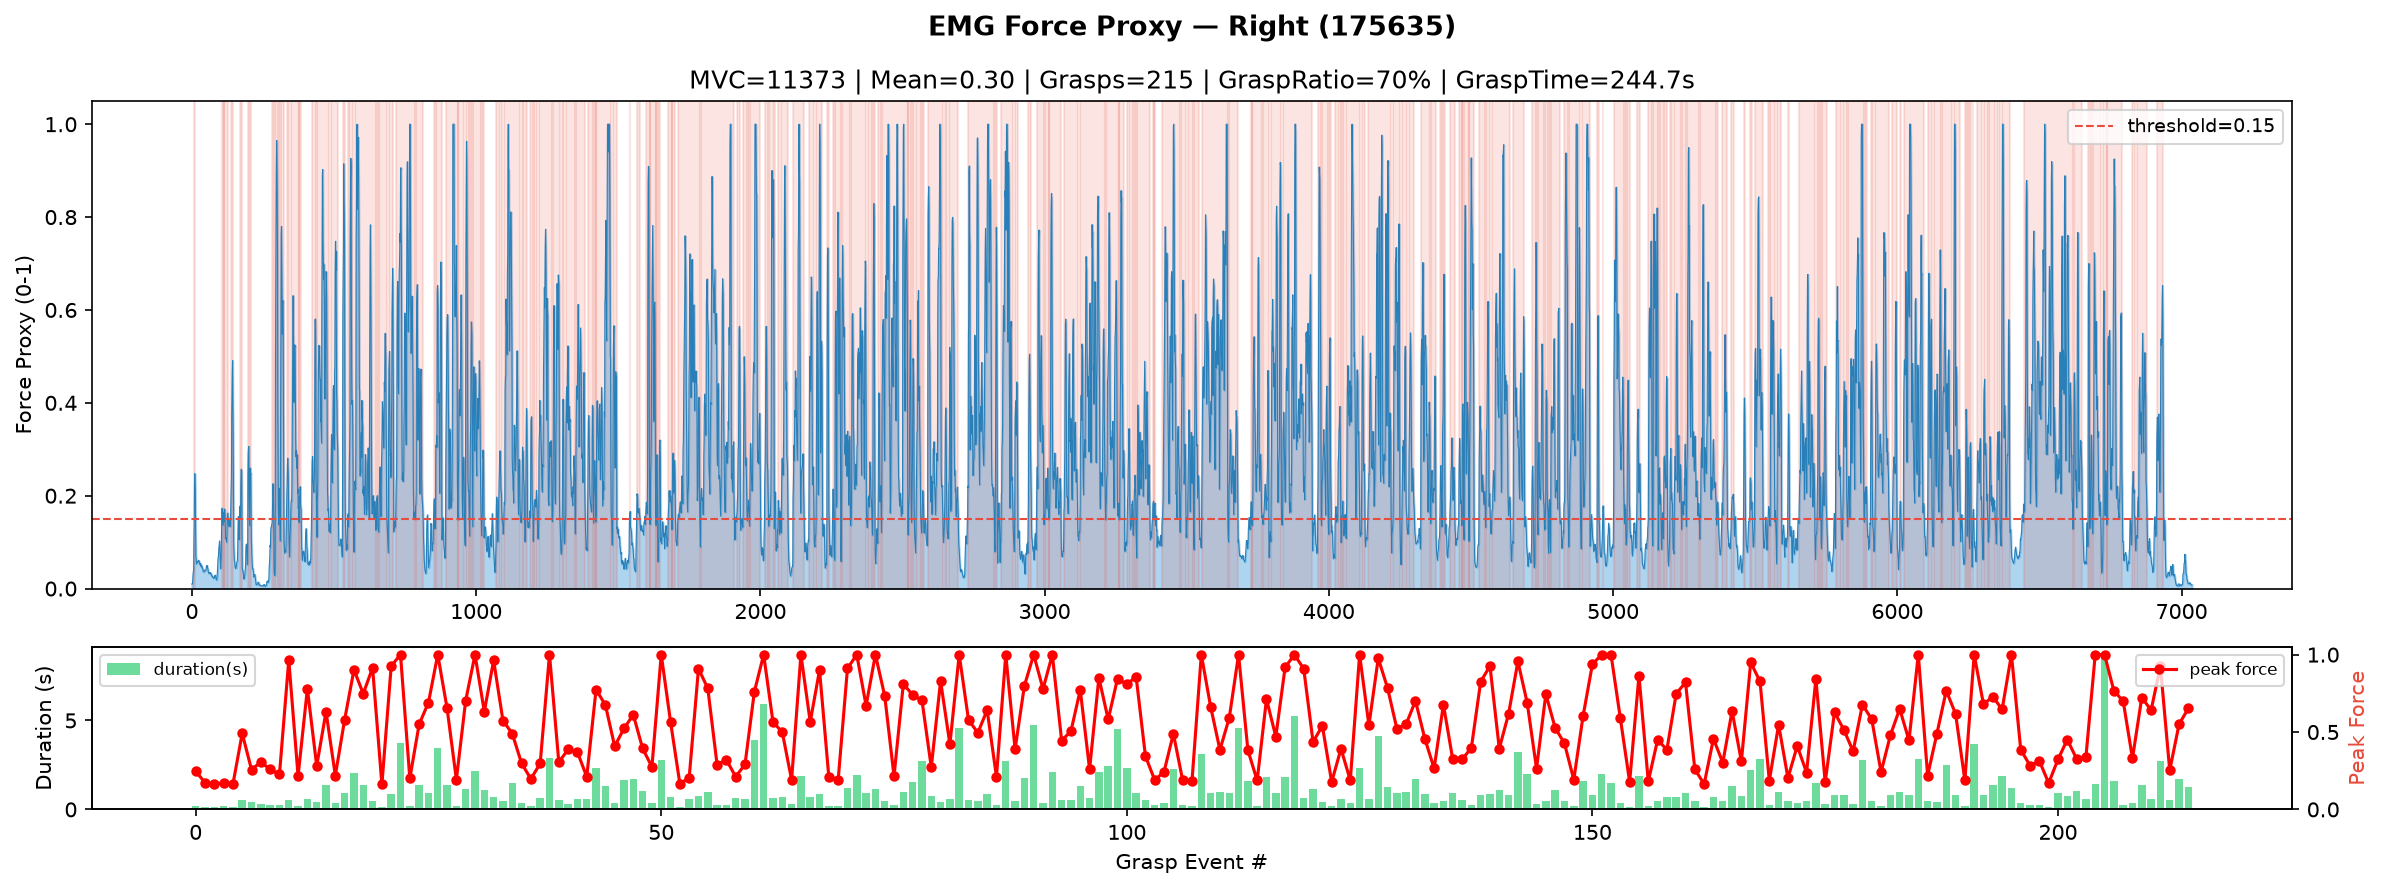
#175635 Right — 215 Grasps, 70%
MVC=11373, 右手主导操作,高抓取密度,多段持续抓握
LeRobot v3.0 Integration
EMG 特征如何参与机器人策略训练
observation.state.left_tactile[0:30]
5 个时域特征 × 6 通道 = 30d EMG 向量。RMS 编码整体肌肉激活强度,MAV 提供绝对值均值,WL 反映信号复杂度,ZC/SSC 编码频率特性。
observation.state.gripper_force[0:2]
MVC 归一化力代理 (0-1),左右手各一个标量。策略网络可直接用于力控制目标。
预测性信号:EMG 在物理接触前 100-200ms 激活,提供动作意图的早期指示,视觉/位姿数据无法给出。
力觉通道:弥补纯视觉策略无法感知抓取力度的缺陷。柔性物体操作(如餐具、织物)需要精确力控。
兼容性:ACT / Diffusion Policy 直接读取,无需架构修改,仅扩展 obs 维度。