◂ Demo 列表 页内导航 概览 采集画面 L1 同步 L2 轨迹 L3 交互 L3b 骨架 L3c 手腕 L4 语义 L5 质检 NB3 腕带 管线路线图 站点 ← 返回首页
Orbbec EGO
Femto Bolt 双目鱼眼红外采集设备
分辨率?x?
帧率30 fps
IMU1000 Hz
设备SNAZER76400GZ
镜头Fisheye Stereo
畸变KannalaBrandt8
Orbbec_Ego_AZER76400GZ_20260903_175635

Recording #175635 Pipeline Report

2026-09-03 ~351.4s @ 30fps Orbbec Femto Bolt ?x? Fisheye
10,416
Frames
Left+Right synced pairs
96.2
Contact Ratio (%)
10020/10416 frames
100.0%
Quality Score (L5)
Verdict: PASS

管线状态

L1 Sync
L1 Sync
L2 Pose
L2 Pose
L3 Hands
L3 Hands
L3b WiLoR
L3b WiLoR
L3c HaWoR
L3c HaWoR
L4 Semantic
L4 Semantic
L5 QC
L5 QC
EGO

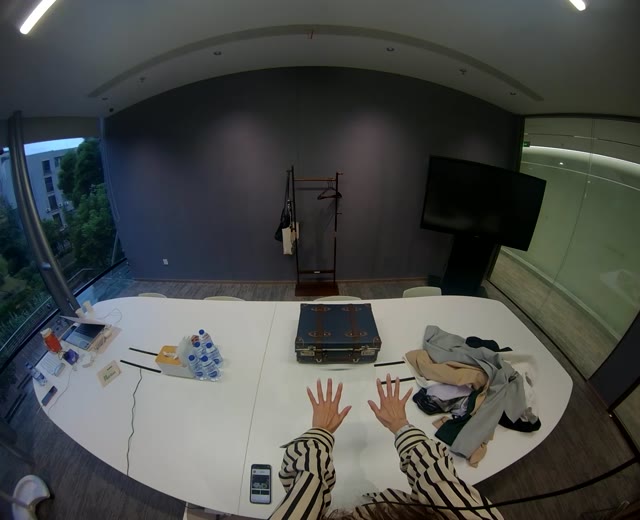
采集画面预览

Orbbec EGO 双目 1600×1300 @30fps | 165° 鱼眼广角 | 全局快门

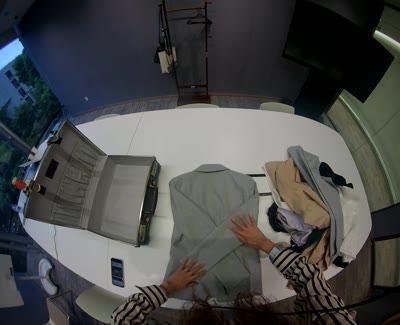
双目立体视差对
Stereo pair
左目 + 右目同步帧 | 基线 ~65mm | ORB-SLAM3 立体惯导输入
左目 (参考相机)
Left camera
L1

时间同步质量

10,416 pairs

双目帧时间戳精确配对 | 左目参考 | IMU 1000 Hz

328.8
LR Mean Diff (μs)
max=33008μs, std=320.2μs
33.333
帧间隔 (ms)
30fps target
1000
IMU 采样率 (Hz)
10415 segments
双目同步误差分布
LR diff histogram (10416 pairs)
帧间隔时序
参考线: 33.333ms

双目同步质量

同步帧对10,416 pairs
原始左目10418 frames
原始右目10419 frames (trimmed 2)
LR max diff33008 μs
LR mean diff328.8 μs
LR std diff320.2 μs

IMU 集成

IMU 分段数10415
Accel/帧0
采样率1000 Hz
时移补偿-12282 μs
参考相机left_camera
L2

Camera Trajectory (ORB-SLAM3)

10415 poses

ORB-SLAM3 Stereo(纯双目,米制尺度来自 120 mm 基线) | KannalaBrandt8 鱼眼畸变模型 | 最多200个采样点

10,415
Pose Count
100.0% coverage (10415/10416)
47.5159
总路程 (m)
avg 0.1352 m/s
0.708 × 0.247 × 0.649
Bounding Box (m)
Stereo(120 mm 基线定尺度)
鼠标拖拽旋转 | 滚轮缩放 | 右键平移

轨迹统计

Pose count10,415
Coverage100.0% (10415/10416)
总路程47.5159 m
平均速度0.1352 m/s
Bounding Box0.708 × 0.247 × 0.649 m
MethodStereo(纯双目)
LensKannalaBrandt8 (Fisheye)
IMU 分段10415 segs
L3

手物交互检测 (Hands23)

96.2% contact

Hands23 Detector (NeurIPS 2023) | 逐帧手-物体交互状态、抓取类型

96.2%
接触帧占比
10020 / 10416 frames
3
动作片段数
有效交互片段
19,175
原始手检测
ghost 966 (5.0%) 已清理
Grasp 类型分布
Contact 分布
L3b

3D 手骨骼重建 (WiLoR)

19,950 hands

WiLoR-mini (CVPR 2025) | MANO 21 关键点 | 世界坐标系

19,950
Hands detected
across 10416 frames
1.9
Hands/Frame
avg detection count
21
Keypoints/Hand
3D world coords (63 dim)
骨骼图例 左手 (L) 右手 (R) 腕部关键点 输出: 21 关键点 (x,y,z) + 2D 投影坐标 / 帧
L3c

世界坐标手部轨迹 (HaWoR)

10416 frames

HaWoR (CVPR 2025) | 左右手腕 3D 世界坐标轨迹 | 最多200个采样点

175635 · Left & Right Wrist 3D Trajectory 10416 frames · 351.4s
图例: 左手轨迹 右手轨迹 地面网格 拖拽旋转 · 滚轮缩放 · 右键平移

左手腕 (Left Wrist)

有效帧10416/10416
X range[-0.192, 1.231] m
Y range[-0.83, 0.263] m
Z range[-0.999, -0.147] m
Mean pos(0.1, -0.39, -0.57)

右手腕 (Right Wrist)

有效帧10416/10416
X range[-0.285, 0.956] m
Y range[-0.971, 0.371] m
Z range[-1.143, -0.255] m
Mean pos(0.24, -0.3, -0.66)
L4

语义标注 (gpt-4.1)

174/174 ✓

关键帧采样 | 物体识别 + 动作分类 + 任务阶段

174
标注帧数
174/174 (100%)
112
物体类别
跨帧去重统计
6
任务阶段
grasping, idle, manipulating, placing, reaching, transporting
任务阶段分布
物体词表 (112 类)
bagbeige_blazerbeige_clothingbeige_clothing_itembeige_coatbeige_garmentbeige_jacketbeige_pantsbeige_pants_2beige_shirtblack_clothesblack_clothingblack_clothing_itemblack_dressblack_fabric_itemblack_garmentblack_patterned_topblack_striped_shirtblazerbottlebriefcasechairclothesclothes_pileclothes_stackclothingclothing_itemclothing_pileclothing_stackcoat_rackdark_clothdark_clothesdark_clothingdark_garmentdark_pantsdocumentdressdrink_bottledrink_cupfolded_clothesfolded_clothes_stackfolded_clothingfolded_clothing_itemfolded_pantsfolded_shirtfolded_shirtsfolded_shirts_in_suitcasegarmentgray_blazergreen_clothing_itemhangerhanger_rackjacketjuice_bottlelaptoplight_blue_garmentlight_purple_clothingmetal_briefcasemobile_phonemonitornotebookopen_boxopen_suitcaseorange_bottleorange_cupother_clothespacking_cubepantspenphonepile_of_clothesrectangular_objectremote_controlrulershirtshirt_lightshirt_stackshirt_stripedsignsmartphonesnack_boxsnack_packagestack_of_clothesstriped_blousestriped_clothstriped_clothingstriped_dressstriped_jacketstriped_pantsstriped_shirtsuitcasetabletablettelevisiontissue_boxtowelunfolded_clothingunfolded_shirtwatchwater_bottlewater_bottle_packwhite_and_black_clotheswhite_blousewhite_clothwhite_clothing_itemwhite_dresswhite_garmentwhite_pillowwhite_shirtwhite_sweaterwhite_topwhite_towel
逐帧语义标注详情
174 帧 | gpt-4.1
L5

质量验证

24 pass
质检 合格 该段已纳入数据集
100.0%
Quality Score
24 checks total — Verdict: PASS
L1file_exists:l1_sync.json
L1file_exists:imu_segments.json
L3file_exists:l3_actions.json
L4file_exists:l4_semantic.json
L2file_exists:l2_trajectory.json
L2file_exists:CameraTrajectory.txt
L1frame_count_positive10416 pairs
L1timestamps_monotonic
L1lr_sync_qualityp99=326μs, mean=328.8μs, max=33008μs
L1frame_interval_stabilitymean=33.333ms, std=0.000ms
L1imu_segments_present10415 segments, 0 accel samples
L1→L2pose_coverage100.0% of 10416 frames have a valid camera pose
L1→L2trajectory_reasonabledist=47.5159m, bbox=[0.7075, 0.2469, 0.6495], speed=0.1352m/s
L1→L3frame_count_match10416 frames
L1→L3frame_idx_alignment10416 indices aligned
L3contact_ratio_plausible96.2%
L3hand_count_rangemax=2 hands/frame (clean)
L3action_segments_valid3 segments, all ≥0.3s
L3postprocessing_appliedghost_removal=5.0%, smoothing=0%
L3→L4keyframe_indices_in_l3All 174 keyframes have L3 data
L4annotation_completeness174/174 (100%)
L4annotation_schema_validAll 174 annotations have required fields
L4objects_detected112 unique object categories
L4phase_diversity6 phases: ['grasping', 'idle', 'manipulating', 'placing', 'reaching', 'transporting']
所有检查通过。L1-L4 层质量验证完成。
NB3

CEREBLINK NB3 肌电腕带

99.8% 覆盖 ✓

6ch sEMG @1kHz + 9-axis IMU @143Hz | 双腕带同步采集

10,400
EMG 有效帧
10,416 帧中 99.8% 覆盖
351K
左手 EMG 采样点
6ch × ~34 samples/frame
352K
右手 EMG 采样点
6ch × ~34 samples/frame

sEMG 信号分析 — Raw / Filtered / RMS Feature

左手 EMG — 6 通道信号分析
Left hand EMG analysis
右手 EMG — 6 通道信号分析
Right hand EMG analysis
左手 — 351,834 samples / 351s / 1001Hz
Overall: PASS | Rate: 1001Hz | 包间隔 >2ms: 25130 处 (7.1%) | IMU |g|: 982.9
「包间隔」= 相邻采样点间隔超过 2 毫秒的次数。腕带按每包约 14 个采样点发送,包与包之间天然存在该量级的间隔,因此该比例接近 1/14(约 7.1%)属正常传输特征,不代表数据丢失;明显高于该水平才提示丢包。
Channel Mean RMS Max RMS Dynamic Range Activation% Saturation% Status
CH1 286 3375 11.8x 1040.0% 0.1% OK
CH2 199 1302 6.5x 840.0% 0.0% OK
CH3 810 12087 14.9x 1260.0% 0.2% OK
CH4 912 13220 14.5x 1240.0% 0.8% OK
CH5 74 1158 15.5x 1040.0% 0.0% OK
CH6 96 904 9.4x 1070.0% 0.0% OK
右手 — 352,072 samples / 351s / 1002Hz
Overall: PASS | Rate: 1002Hz | 包间隔 >2ms: 25147 处 (7.1%) | IMU |g|: 1007.3
「包间隔」= 相邻采样点间隔超过 2 毫秒的次数。腕带按每包约 14 个采样点发送,包与包之间天然存在该量级的间隔,因此该比例接近 1/14(约 7.1%)属正常传输特征,不代表数据丢失;明显高于该水平才提示丢包。
Channel Mean RMS Max RMS Dynamic Range Activation% Saturation% Status
CH1 1766 9986 5.7x 1100.0% 4.3% SATURATED
CH2 180 4274 23.8x 820.0% 0.0% OK
CH3 2662 11708 4.4x 890.0% 9.8% SATURATED
CH4 429 3910 9.1x 1190.0% 0.0% OK
CH5 117 1289 11.0x 1340.0% 0.0% OK
CH6 966 9027 9.3x 1350.0% 0.8% OK

抓取力代理 (MVC 归一化)

左手抓取力代理
Left hand grip force
右手抓取力代理
Right hand grip force
设备参数
设备型号CEREBLINK NB3
EMG 通道6ch sEMG
EMG 采样率1000 Hz
IMU9-axis @143Hz (Accel + Gyro + Mag)
连接方式BLE GATT
佩戴位置双前臂 (L+R)
LeRobot v3.0 特征映射
observation.state.left_force(3,) EMG 力代理
observation.state.right_force(3,) EMG 力代理
observation.state.left_tactile(48,) 6ch×8 features
observation.state.right_tactile(48,) 6ch×8 features
observation.state.gripper_force(2,) L/R 抓取力
EMG 时域特征RMS, MAV, WL, ZC, SSC
L0-L6

数据处理管线

L1-L5 Complete

从原始双目采集到具身智能训练数据的完整处理链路

L1
L1
Frame Sync
✓ Complete
L2
L2
ORB-SLAM3
✓ Complete
L3
L3
Hands23
✓ Complete
L3b
L3b
WiLoR
✓ Complete
L3c
L3c
HaWoR
✓ Complete
L4
L4
GPT-4.1
✓ Complete
L5
L5
QC 100.0%
✓ Complete
L6
L6
LeRobot v3
✓ Complete
DONE
DONE
Export
✓ Complete