EGO
采集画面预览
Orbbec EGO 双目 1600×1300 @30fps | 165° 鱼眼广角 | 全局快门
双目立体视差对
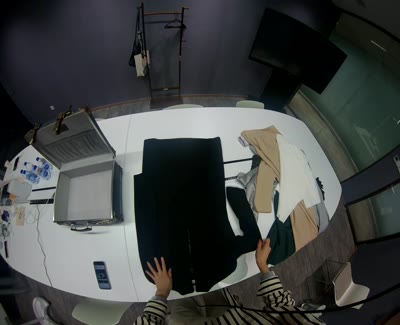
左目 (参考相机)
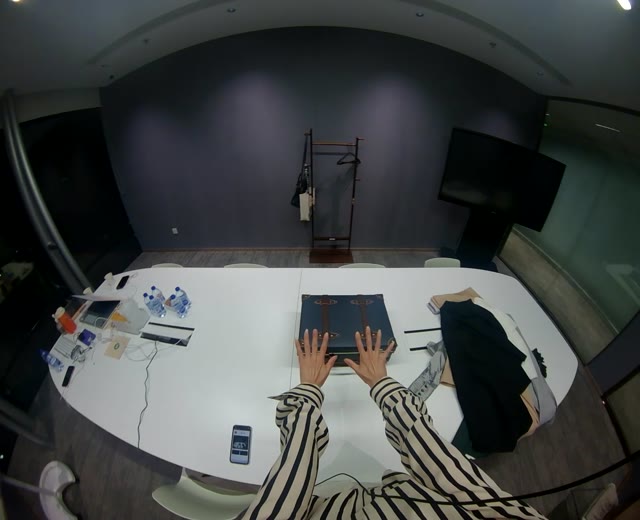
Orbbec EGO 双目 1600×1300 @30fps | 165° 鱼眼广角 | 全局快门
双目帧时间戳精确配对 | 左目参考 | IMU 1000 Hz
ORB-SLAM3 Stereo(纯双目,米制尺度来自 120 mm 基线) | KannalaBrandt8 鱼眼畸变模型 | 最多200个采样点
Hands23 Detector (NeurIPS 2023) | 逐帧手-物体交互状态、抓取类型
WiLoR-mini (CVPR 2025) | MANO 21 关键点 | 世界坐标系
HaWoR (CVPR 2025) | 左右手腕 3D 世界坐标轨迹 | 最多200个采样点
关键帧采样 | 物体识别 + 动作分类 + 任务阶段
6ch sEMG @1kHz + 9-axis IMU @143Hz | 双腕带同步采集


| Channel | Mean RMS | Max RMS | Dynamic Range | Activation% | Saturation% | Status |
|---|---|---|---|---|---|---|
| CH1 | 278 | 6983 | 25.1x | 1410.0% | 0.1% | OK |
| CH2 | 273 | 2916 | 10.7x | 1000.0% | 0.0% | OK |
| CH3 | 149 | 4288 | 28.7x | 980.0% | 0.0% | OK |
| CH4 | 452 | 6690 | 14.8x | 1800.0% | 0.2% | OK |
| CH5 | 75 | 672 | 8.9x | 1420.0% | 0.0% | OK |
| CH6 | 80 | 648 | 8.1x | 1310.0% | 0.0% | OK |
| Channel | Mean RMS | Max RMS | Dynamic Range | Activation% | Saturation% | Status |
|---|---|---|---|---|---|---|
| CH1 | 435 | 6562 | 15.1x | 1720.0% | 0.3% | OK |
| CH2 | 240 | 1785 | 7.4x | 600.0% | 0.0% | OK |
| CH3 | 257 | 4549 | 17.7x | 1680.0% | 0.0% | OK |
| CH4 | 584 | 11719 | 20.1x | 1540.0% | 0.1% | OK |
| CH5 | 91 | 539 | 5.9x | 1020.0% | 0.0% | OK |
| CH6 | 118 | 1037 | 8.8x | 1340.0% | 0.0% | OK |


从原始双目采集到具身智能训练数据的完整处理链路